Датчики робота-пылесоса.

Робот-пылесос оснащён довольно большим набором датчиков, которые необходимы ему для ориентации в пространстве, корректной работы узлов уборки мусора, а также обеспечения безопасности самого устройства.
На примере робота-пылесоса Mi Robot Vacuum-Mop (Mijia 1C Sweeping Vacuum Cleaner) рассмотрим датчики и сенсоры, которые имеются в рядовом роботе-уборщике.
Где находятся датчики у робота-пылесоса?
Поскольку робот-пылесос работает по алгоритму уборки «Зигзаг», то передвигается он только вперёд. Поэтому, большинство датчиков, необходимых для ориентации робота-пылесоса в пространстве находится в передней части его самоходного шасси.

Какие типы датчиков используются в роботах-пылесосах?
В основном используются следующие типы датчиков:
- Инфракрасные (можно отнести к оптическим). Излучатели и приёмники, работающие в невидимом для человеческого зрения инфракрасном диапазоне длин волн;
- Ультразвуковые. Ультразвук не воспринимается человеческим слухом, но прекрасно подходит для определения расстояния до преград и их обнаружения;
- Механические. К механическим датчикам можно отнести датчики касания и опрокидывания. Датчики касания срабатывают при непосредственном столкновении устройства с преградой, а датчик опрокидывания при поднятии робота-пылесоса над поверхностью или при его переворачивании.
Перечисленные типы датчиков служат для ориентирования робота-пылесоса в пространстве. Они необходимы ему для избегания преград и предотвращения столкновения с препятствиями.
Основные датчики робота-пылесоса.
Рассмотрим основные датчики современного робота-уборщика на примере модели Mi Robot Vacuum-Mop:
- Визуальный навигационный датчик;
- Датчик движения;
- Датчики падения (провала или перепада высоты);
- Датчики торможения;
- Датчики касания (столкновения, удара);
- Датчик опрокидывания;
- Датчик парковки;
- Датчики наличия основных устройств.
Стоит отметить, что кроме перечисленных датчиков, у робота-пылесоса имеется также гироскоп, акселерометр и электронный компас. Скорее всего все три прибора реализованы в виде одной микросхемы, которая соединена с центральным процессором посредством одного из интерфейсов.
Также в двигателе турбины (электродвигателе воздушного потока) имеется датчик скорости вращения вентилятора. Информация о скорости вращения передаётся по одному из четырёх проводов, которым он соединяется с материнской платой.
Визуальный навигационный датчик.
Визуальный навигационный датчик необходим для построения карты помещения и относится к системе позиционирования робота-пылесоса.
Система позиционирования основана на алгоритмах SLAM (Simultaneous Localization And Mapping).
С их помощью управляющая программа робота-пылесоса создаёт карту помещения, обновляет её в реальном времени, вычисляет оптимальный алгоритм уборки, определяет, где уборка уже произведена и где ещё предстоит убраться. Построенная карта позволяет определить кратчайший путь до зарядной док-станции после завершения работы.
То есть робот-пылесос перемещается по помещению не случайно (рандомно), а с неким пониманием об обстановке, о том где он находится сам.
В качестве визуального датчика, который применяется для навигации робота-пылесоса в помещении, обычно используется оптическая камера или лидар (LDS-датчик, LiDAR). В данном аппарате установлена широкоугольная видеокамера.

С одной стороны, за счёт её компактности удаётся уменьшить высоту робота-пылесоса, но точность определения местоположения в пространстве ниже, чем у аппаратов с лидаром. Кроме всего прочего, при использовании камеры в роли оптического датчика требуется поддерживать в убираемом помещении хороший уровень освещения.

Камера работает в паре с процессором MR133, который кроме всего прочего содержит процессор датчика изображения (ISP, – Image Sensor Processor). Это позволяет управляющему софту использовать изображения (фотографии) и видеопоток для построения карты окружающего пространства.
Видеокамера обозревает потолок, но за счёт широкого угла обзора в 166 градусов может запечатлевать и другие объекты.
Например, был скандал с утечкой фотографий, которые сделал подобный робот-пылесос. На фото была фигура человека, сидящего на белом камне.
Как оказалось, фотографии были нужны для обучения нейросетей, чтобы улучшить программное обеспечение робота-пылесоса.
В более дорогих моделях роботов-уборщиков можно встретить так называемую ToF-камеру, которая способна создавать объёмные снимки. Например, такая установлена в Mi Robot Vacuum-Mop 2 Ultra в передней части корпуса. С её помощью робот-пылесос более точно определяет контуры небольших предметов и границы проёмов ниже высоты корпуса, в которых он может застрять.
Для минимизации столкновений со всевозможными препятствиями роботу-пылесосу необходима система ориентирования в пространстве.
Её элементами являются ультразвуковые и инфракрасные датчики. В роботе-пылесосе Mi Robot Vacuum-Mop применяются только инфракрасные датчики.
Датчик движения.
Окно датчика движения расположено в левой передней части корпуса перед мотор-колесом. В своей работе датчик использует инфракрасное излучение.

Как и большинство узлов робота-пылесоса датчик движения выполнен в виде отдельного модуля.

Поскольку детально разобрать данный модуль не удалось, то осмелюсь предположить, что по своему устройству он напоминает оптический датчик рядовой компьютерной мыши.
Судя по всему датчик движения необходим для определения пройденного пути и, возможно, угла поворота. Является частью одометра.
В других моделях роботов-уборщиков датчик пройденного пути обычно встраивают в третье, вспомогательное колесо или ролик. Обычно он реализован в виде энкодера: оптического, резистивного, щёточного или сделан на базе датчика Холла.
Также датчик-энкодер встраивают в мотор-колёса. С его помощью определяется угол поворота колеса.
Датчики падения.
Чтобы предотвратить падение робота-пылесоса, например, при уборке на этаже применяются четыре датчики падения. Ещё их называют датчиками перепада высоты или провала.
Они расположены по периметру нижнего края днища во фронтальной части корпуса.

Каждый датчик падения представляет собой открытую оптопару, состоящую из излучающего ИК-диода и фототранзистора. Их легко разглядеть в прозрачном корпусе модуля.

ИК-диод имеет корпус из прозрачного пластика, а фототранзистор из тёмного, который пропускает лучи инфракрасного диапазона.

При работе робота-пылесоса можно наблюдать за излучением инфракрасных излучающих диодов (ИК-диодов) датчика движения и датчиков падения.

Датчики падения направлены на поверхность пола. Если фототранзистор оптопары перестаёт улавливать отражённый инфракрасный луч, это свидетельствует о том, что далее горизонтальная поверхность обрывается и следует избегать дальнейшего продвижения.
Датчики торможения.
В противоударном буфере (бампере) есть продольное окно из полупрозрачного тёмного пластика. Оно свободно пропускает излучение инфракрасного диапазона.

За ним, по периметру фронтальной части корпуса располагаются инфракрасные датчики – оптопары открытого типа наподобие тех, что используются в датчиках падения. Всего их семь. Дальность действия датчиков составляет 20 сантиметров. С их помощью робот-пылесос обнаруживает впереди стоящие препятствия.

Для предупреждения касания боковыми частями корпуса поверхности стен и других препятствий, дополнительно с боковыми оптопарами используются два ИК-приёмника аналогичных тем, что установлены в датчике парковки. Их можно назвать датчиками стены или края.

Судя по всему, они работают на приём отражённого от стены инфракрасного излучения, которое создаётся ИК-диодами оптопар. При достижении определённого порога «засветки» данного ИК-приёмника, робот-пылесос «понимает», что подъехал к стене слишком близко.

Боковые датчики очень важны, так как при их слабой реализации робот-пылесос перестанет держать безопасное расстояние до стен и будет задевать их боковыми частями корпуса, царапать обои или покрытие.
Стоит отметить, что подобные инфракрасные датчики плохо работают с тёмными поверхностями. Например, тёмная мебель цвета «венге» уже вызывает ложные срабатывания. Робот-пылесос не видит преград.
Проблему можно решить проклейкой по периметру уборки полосы малярного скотча, как раз напротив датчиков торможения (продольного окна в бампере). Но, такой вариант подойдёт не всем.
Ещё решением может быть проклейка полосы из материала, который видится через ИК-камеру, как материал белого цвета. Таким свойством обладает, например, полиэстер. Проверить материал можно любой видеокамерой с функцией ночной съёмки. На экране он должен отображаться в белом цвете.
Датчик касания (столкновения, удара).
Датчики торможения рассчитаны на обнаружение сплошных препятствий вроде стен, но вот ножки стульев и подобные преграды они распознать не могут. На этот случай у робота-пылесоса имеется противоударный буфер (бампер).
Противоударный буфер – это подпружиненная полукруглая пластина из пластика в передней части корпуса. За пластиковой основой буфера с правой и левой стороны имеется по датчику касания.
Бампер имеет небольшой ход и при столкновении с препятствием давит на упор правого, левого или же обоих датчиков касания. Так робот-пылесос понимает, где находится преграда: справа, слева или по центру.

Датчики касания могут выполнятся в виде концевых выключателей или же в виде оптопары с подвижным флажком, который установлен между излучателем и приёмником излучения.
У флажка имеется упор, на который давит противоударный буфер в случае столкновения с препятствием. При этом флажок закрывает поток излучения от излучателя к фотоприёмнику, и по этому сигналу управляющая плата определяет, что произошло столкновение с преградой.

Датчик опрокидывания.
Датчик опрокидывания установлен в двух мотор-колёсах робота-пылесоса и выполнен в виде микропереключателя с лапкой.
Микропереключатель серии G10 (1A125VAC/0,5A250VAC). Производитель: GANGYUAN. Такие микропереключатели, но только без лапки широко применяются в компьютерных мышках.
Микропереключатель имеет три вывода и контактную группу на переключение, но в работе он используется как обычная кнопка без фиксации.

На следующем фото показан датчик опрокидывания левого мотор-колеса.

Если робот-пылесос опрокидывается, переворачивается или его поднимают вверх, то колесо отпружинивает, упор давит на лапку микропереключателя и его контакты замыкаются.
При установке робота-пылесоса на пол, под тяжестью корпуса колёса заходят внутрь модуля и контакты кнопки размыкаются. Так система управления понимает, что робот-пылесос корректно установлен на ровную горизонтальную поверхность.
Датчик парковки.
Робот-пылесос нуждается в постоянной подзарядке своей аккумуляторной батареи. При снижении заряда до определённого уровня робот-пылесос самостоятельно возвращается на базу – зарядную док-станцию (Charging dock). Но, как робот-пылесос находит базу?
Обнаружить док-станцию и корректно запарковаться на неё помогает специальный датчик парковки.
Датчик парковки расположен в центре передней части робота-пылесоса прямо над датчиками торможения и пружиной противоударного буфера.

Собой он представляет модуль в виде рупора. Корпус имеет две части (правую и левую) разделённые сплошной перегородкой. Маркировка модуля: P1904_1C_RECEIVE_BD_V3.0.

В глубине каждой половинки установлен приёмник инфракрасного излучения (ИК-приёмник).


В конструкции модуля предположительно применены ИК-приёмники TSSP4038, так как в маркировке на их корпусах присутствует число 4038.

Зарядная док-станция оснащена инфракрасными диодами (излучателями), которые формируют два параллельных ИК-луча впереди базы. При поиске док-станции робот-пылесос медленно поворачивается вокруг своей оси словно оглядываясь. Так он ищет два инфракрасных луча излучаемых базой своим датчиком парковки. После того, как он их обнаружит, робот-пылесос движется на базу ориентируясь по ним словно по указателям.
Датчики наличия основных устройств.
В роботе-пылесосе имеется два датчика Холла, с помощью которых управляющая плата проверяет корректную установку контейнера-пылесборника и модуля влажной уборки.
Датчик присутствия контейнера.
Датчик установки пылесборника установлен за динамиком рядом с раструбом.

На небольшую печатную плату с маркировкой HALL_BD_V2 (Dreame) запаян интегральный датчик Холла – микросхема A1321 в корпусе 3-Pin SIP для монтажа в отверстия.

Микросхема A1321 – это линейный датчик Холла. Он реагирует на изменение магнитного поля.

Чувствительной стороной (зауженная часть корпуса) датчик упирается в перегородку из пластика.

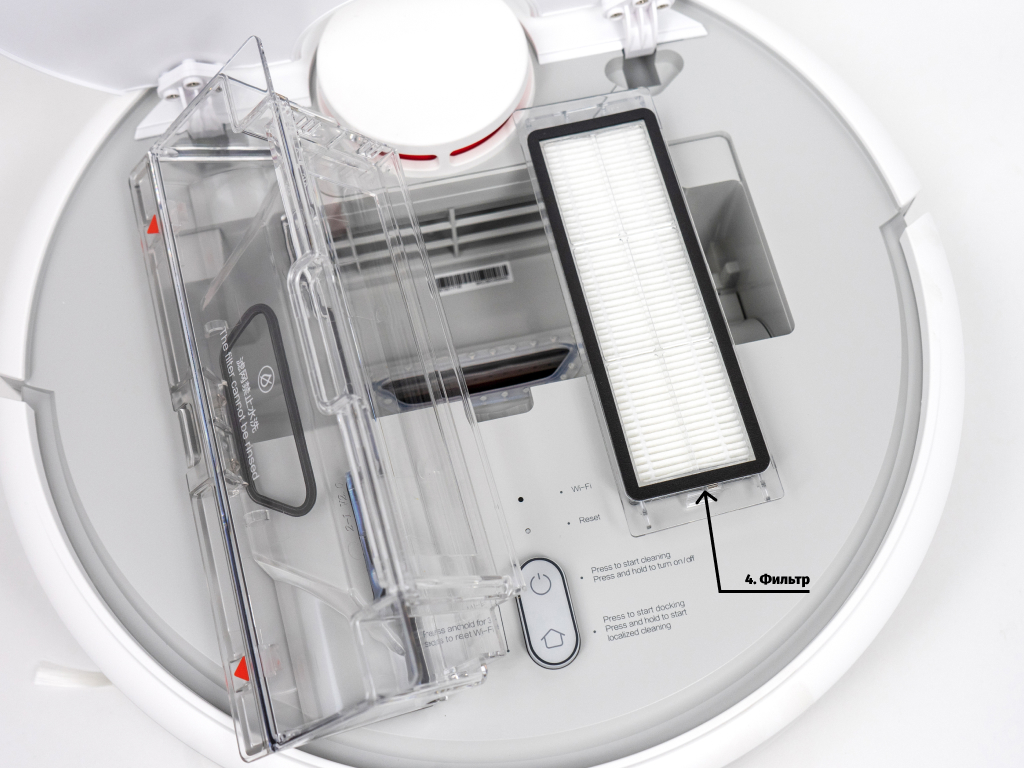
На контейнере пылесборника установлен фильтр. На одной из боковых сторон фильтра закреплён миниатюрный прямоугольный магнит.

Когда пылесборник штатно установлен в корпусе робота-пылесоса, датчик Холла находится напротив постоянного магнита, за тонкой пластиковой перегородкой. Под воздействием магнитного поля датчик Холла срабатывает, подавая сигнал на управляющую плату.
Датчик установки модуля влажной уборки.
Аналогичный бесконтактный датчик установлен сбоку от выходного фильтра турбины. Расположен он вплотную к пружинящему контакту, к которому подключается модуль влажной уборки (модуль полотёра).

Датчик Холла чувствительной стороной направлен вниз. При установке модуля для влажной уборки (резервуара с водой и губкой) датчик срабатывает, так как в модуле как раз напротив датчика установлен миниатюрный круглый магнит.
Бывают случаи, что робот-пылесос «не видит» контейнер для пыли, хотя тот корректно установлен в корпус.
Не спешите разбирать электронного помощника или сдавать его в ремонт. Первым делом найдите на боковой стороне HEPA-фильтра магнит. Проверьте, не болтается ли он и корректно ли установлен. Даже небольшое изменение его положения может служит причиной отсутствия срабатывания датчика Холла.
Также случается, что робот-уборщик не распознаёт установленный модуль влажной уборки. В держателе губки установлен круглый магнит, который может выпасть или заржаветь от попавшей воды. Его можно заменить аналогичным, иногда требуется повернуть определённой стороной, чтобы датчик внутри робота-пылесоса стал корректно срабатывать.
Под итог и без того длинного рассказа хотелось бы сказать, что набор датчиков современного робота-пылесоса не ограничивается перечисленными здесь. Их расположение, количество, принцип их работы зависит от класса устройства. Роботизированная техника для дома постоянно совершенствуется и в ней могут применяться более хитроумные датчики и сенсоры.
Часто задаваемые вопросы о роботе-пылесосе
О: Подобно другим продуктам Mi Home, робот-пылесос использует белый серый цвет в качестве доминирующего оттенка, который более устойчив к загрязнениям. В ближайшее время будет рассмотрен и другой темный цвет внешности.
2. В: Нормально ли, если робот-пылесос Mi Home слегка поцарапан при распаковке?
A: Изделие может быть слегка поцарапано из-за ударов при транспортировке. Однако гарантируется, что каждый комплект машины, доставленный нашему дорогому конечному пользователю, является новым и неиспользованным.
3. В: Нормально ли, если корпус машины и верхняя крышка поцарапаны после использования робота-пылесоса Mi Home в течение определенного периода времени?
О: Поскольку ваша машина неизбежно будет слегка поцарапана и повреждена во время использования, она подвержена нормальным следам использования, которые не повлияют на производительность продукта.
4. В: Какова высота робота-пылесоса Mi Home?
О: Робот-пылесос Mi Home имеет высоту около 96 мм и может быть неприменим в помещениях, где мебель имеет высоту 100 мм или ниже.
5. В: Каков диаметр робота-пылесоса Mi Home?
О: Робот-пылесос Mi Home имеет диаметр 345 мм и может быть неприменим к помещениям шириной менее 380 мм.
6. В: Что это за маленькая щетка справа от робота-пылесоса Mi Home?
A: Это боковая щетка. Боковая щетка при работе в основном используется для подметания мусора вдоль стены или барьера до дна основной щетки, которая затем всасывается в мусорный бак.
7. В: Нормально ли, что свободная часть передней части робота-пылесоса Mi Home подвижна?
О: Конструкционным элементом на передней стороне, который можно сжать, является бампер. Это важная сенсорная конструкция, которая помогает машине обнаруживать барьер в диапазоне 180 градусов спереди. Барьер спереди может быть эффективно обнаружен при незначительном физическом воздействии.
8. В: Почему круглая оранжевая вращающаяся часть выступает из верхней части робота-пылесоса Mi Home?
О: Выступная часть, установленная сверху, является основным компонентом машины, т.е. LDS (лазерный датчик расстояния). Он постоянно вращается со скоростью 300 об/мин для получения топографических данных вокруг самой машины. Снаружи лазерного датчика расстояния находится его защитная крышка.
9. В: Почему в передней части робота-пылесоса Mi Home есть проволочная сетка?
О: Здесь находится ультразвуковой датчик робота-пылесоса Mi Home. Он может обнаруживать препятствие, такое как прозрачное стекло, которое невидимо для лазерного датчика спереди. Кроме того, это снижает скорость во время движения, чтобы избежать высокоскоростного удара корпуса машины о мебель.
10. В: Что за маленькое отверстие в задней части робота-пылесоса Mi Home?
A: В левой части хвостовой части машины находится динамик, а справа — выпускное отверстие для воздуха. Черная вещь, видимая внутри воздуховыпускного отверстия, — это звукоизолирующая губка, которая используется для уменьшения шума в выпускном отверстии.
11. В: Что такое два металлических стержня в задней части робота-пылесоса Mi Home?
A: Два металлических стержня на хвостовой части корпуса машины являются контактными элементами зарядки, которые контактируют с зарядным язычком зарядного устройства док-станции для реализации функции зарядки.
12. В: Что такое черная область на зарядном устройстве робота-пылесоса Mi Home?
О: Это идентификационная область зарядного устройства док-станции. Устройство может сканировать эту область идентификации с помощью лазерного датчика расстояния и знать, что это место является зарядным устройством док-станции.
13. В: Что такое подвижная металлическая планка на нижней части зарядного устройства робота-пылесоса Mi Home?
О: Это язычок зарядки зарядного устройства док-станции. Он контактирует с зарядным контактом на хвостовой части корпуса машины для реализации функции зарядки и является гибким для обеспечения лучшего контакта.
14. В: Что это за съемная крышка в нижней части робота-пылесоса Mi Home?
О: Под крышкой находится интерфейс отладки USB робота-пылесоса Mi Home, который может питать некоторые продукты, такие как камера, с помощью кабеля OTA.
15. В: Что такое подвижный шар на нижней передней панели робота-пылесоса Mi Home?
О: Это всенаправленное колесо робота-пылесоса Mi Home, которое можно поворачивать на 360 градусов. Его внешняя отделка отделана гибкими материалами, чтобы эффективно предотвращать появление царапин на полу.
16. В: Для чего нужна прозрачная длинная клейкая лента на нижней части крышки основной щетки робота-пылесоса Mi Home?
A: Длинная клейкая лента в нижней части крышки основной щетки представляет собой уплотнительную ленту. Когда машина работает, уплотнительная лента вместе с полом образует стабильное и закрытое пространство с высоким статическим давлением для улучшения эффекта пылеулавливания.
17. В: Для чего нужны 4 прозрачных окна в нижней части робота-пылесоса Mi Home?
О: Это датчики обрыва робота-пылесоса Mi Home. Машина использует эти 4 ИК-датчика для определения областей обрыва, чтобы предотвратить падение.
18. В: Для чего нужна горсть черных волос на боковых и основных накладках на щетки робота-пылесоса Mi Home?
О: Это изолирующий пучок для волос робота-пылесоса Mi Home для предотвращения переплетения волос. Это запатентованная конструкция, которая полезна для предотвращения проникновения волос в подшипник, что может привести к перегреву или заклиниванию.
19. В: Для чего нужна черная резина с двух сторон в нижней части крышки основной щетки робота-пылесоса Mi Home?
О: Это износостойкая накладка основного чехла щетки робота-пылесоса Mi Home. Мягкая резиновая накладка эффективно предотвратит прямой контакт основного покрытия щетки с полом, который может привести к царапинам.
20. В: Нормально ли, что основная структура щетки в нижней части робота-пылесоса Mi Home может свободно перемещаться вверх и вниз?
Ответ: Да. Для обеспечения бесшовной очистки система плавающих основных щеток, используемая в роботе-пылесосе Mi Home, может автоматически хорошо вписываться в топографию на пересеченной местности для повышения эффективности уборки.
21. В: Какова цель съемок фильма на главной щетке робота-пылесоса Mi Home?
О: Это конструкция шланга для сбора пыли, которая может быть плавно соединена с плавающей основной щеткой и пылесборником, а также эффективно предотвращает проникновение мусора в пылесборник независимо от движения вверх или вниз.
22. В: Для чего нужны железные провода на крышке основной щетки робота-пылесоса Mi Home?
О: Эти два провода из нержавеющей стали в основном используются для предотвращения намотки кабеля или проникновения большого объема мусора.
23. В: Для чего нужна белая этикетка на нижнем винте робота-пылесоса Mi Home?
О: Это этикетка для вскрытия, которую нельзя удалять или повреждать; В противном случае это аннулирует вашу гарантию.
24. В: Для чего предназначено отверстие справа от робота-пылесоса Mi Home?
A: Это настенный датчик машины. Это высокоточный датчик расстояния, используемый для достижения высокой точности очистки вдоль стенки за счет точного контроля расстояния между корпусом машины и стеной.
25. В: Почему два колеса робота-пылесоса Mi Home могут свободно перемещаться вверх и вниз?
О: Внутри колес робота-пылесоса Mi Home находится система подвески, которая может обеспечить достаточное давление вниз на корпус машины, чтобы помочь машине преодолеть препятствие.
26. В: Почему рисунок протектора робота-пылесоса Mi Home спроектирован так, чтобы быть зубчатым?
О: Для внедорожной шины диаметром 70 мм и шириной 17 мм конструкция зубчатого рисунка протектора, используемая в роботе-пылесосе Mi Home, может эффективно улучшить характеристики препятствий машины.
27. В: Нормально ли, что боковая щетка и нижняя крышка робота-пылесоса Mi Home поцарапаны?
О: Во время использования боковая щетка может деформироваться при столкновении с препятствием или потереть нижнюю крышку. Это нормальный след использования, который не повлияет на производительность продукта.
28. В: Верхняя крышка робота-пылесоса Mi Home прочная или легко ломается?
О: И верхняя крышка, и точка соединения робота-пылесоса Mi Home изготовлены из эластичных материалов. Верхнюю крышку нелегко сломать, за исключением злонамеренных повреждений.
29. В: Износостойкая ли верхняя крышка робота-пылесоса Mi Home?
О: Технология In-Mold Decoration by Roller (IMR) используется для верхней крышки робота-пылесоса Mi Home, так что поверхность очень гладкая и плоская и не будет поцарапана, за исключением злонамеренных повреждений, таких как использование твердого предмета или заостренного предмета.
30. В: Как сделать, если защитный чехол лазерной головки робота-пылесоса Mi Home легко испачкать?
О: Поскольку это самая высокая точка машины, трудно избежать царапин на днищах некоторых предметов мебели, но это не повлияет на производительность машины. Если вам все еще не все равно, вы можете сделать несколько круговых пленок самостоятельно, чтобы защитить его.
31. В: Что такое черное мягкое резиновое кольцо на пылесборнике робота-пылесоса Mi Home и для чего оно предназначено?
A: Черное мягкое резиновое кольцо, установленное на пылесборнике, представляет собой уплотнительное кольцо, сформированное с использованием процесса FIP, которое отличается герметичностью и пыленепроницаемостью. Пылесборник плотно сопрягается с воздуховодами с двух сторон с помощью уплотнительного кольца FIP.
32. В: Почему для робота-пылесоса Mi Home предусмотрена только одна боковая щетка, а не две?
О: Во-первых, боковая щетка робота-пылесоса в основном используется для уборки мусора, скопившегося вдоль стены или у корня препятствия. Боковая щетка не является основной чистящей конструкцией при очистке в других местах. Например, при уборке без стен, если боковая щетка всегда работает на высокой скорости, это может привести к тому, что мусор будет летать. Боковая щетка может динамически регулироваться для робота-пылесоса Mi Home, а скорость боковой щетки будет снижена для уборки без стен, чтобы предотвратить разлет мусора. Во-вторых, для робота-пылесоса Mi Home он сконструирован таким образом, что только одна сторона убирает о стену или корень препятствия и боковая щетка не требуется с другой стороны. Наконец, если сконструированы две боковые щетки, то при переплетении кабелей легче переплетать две боковые щетки, идущие в обратном направлении, так что машину можно легко переплетать. Из вышесказанного для робота-пылесоса Mi Home предназначена только одна боковая щетка.
33. В: Повлияет ли на машину деформация/повреждение упаковочной коробки робота-пылесоса Mi Home?
О: Внешний контейнер может быть деформирован или поврежден из-за сдавливания или вибрации при транспортировке. Внутренние упаковочные коробки и вкладыши робота-пылесоса Mi Home были подвергнуты строгим испытаниям на падение и вибрацию и обеспечат хорошую защиту машины и гарантируют, что машина внутри не пострадает каким-либо образом. Пожалуйста, не забудьте распаковать и использовать машину.
34. В: Для чего нужна белая сетка в передней части сетчатого фильтра и можно ли ее оторвать?
О: Белая сетка в передней части сетчатого фильтра представляет собой нейлоновую сетку, которая может блокировать большой мусор перед сетчатым фильтром, чтобы гарантировать, что сетчатый фильтр не будет заблокирован за короткое время, что приведет к сбою фильтрации и всасывания. Отрыв нейлоновой сетки приведет к тому, что сетчатый фильтр будет легко заблокирован и подвержен физическому повреждению твердыми предметами среди мусора. Пожалуйста, не отрывайте его.
Связанные с использованием
1. В: Где лучше всего установить зарядное устройство для док-станции робота-пылесоса Mi Home?
О: Зарядное устройство док-станции должно быть установлено таким образом, чтобы примерно 0.5 м слева и справа было зарезервировано спереди, 1 м или более спереди, а задняя сторона была прижата к стене. Как правило, рекомендуется установить зарядное устройство для док-станции в просторной гостиной. Не устанавливайте зарядное устройство в ограниченном и перегруженном месте.
2. В: Требуется ли накладка на бампер для робота-пылесоса Mi Home?
О: Робот-пылесос Mi Home оснащен лазерным датчиком расстояния и ультразвуковым датчиком, оба из которых снижают скорость в два этапа. Кроме того, поскольку удар дома очень незначительный, дополнительная накладка на бампер не требуется. В то же время, если ультразвуковой датчик или настенный датчик заблокирован купленной вами планкой бампера, машина может работать ненормально.
3. В: Подходит ли робот-пылесос Mi Home для пола из массива дерева / композита / архаиза / плитки?
О: Робот-пылесос Mi Home хорошо работает на всех этих этажах и наверняка не поцарапает их.
4. В: Что делать, если вы чувствуете, что робот-пылесос Mi Home слишком шумный?
О: Как продукт, который действительно помогает вам тщательно убирать свой дом, робот-пылесос Mi Home обычно издает некоторые рабочие шумы. Вы можете загрузить приложение Mi Home, подключить его к своей машине, а затем выбрать бесшумный режим, чтобы уменьшить шум, или запустить машину, когда дома никого нет.
5. В: Может ли робот-пылесос Mi Home эффективно убирать?
О: Плавающая конструкция основной щетки робота-пылесоса Mi Home способна плотно прилегать к полу, чтобы выбрасывать мусор в мусорное ведро; вентилятор высокой мощности обеспечивает высокое отрицательное давление для сбора пыли; саморегулирующаяся боковая щетка способна убирать мусор вдоль стены и перед мебелью; Алгоритм навигации по программированию траектории позволяет машине охватить все участки для очистки; сочетание вышеперечисленных функций обеспечивает хорошую эффективность уборки робота-пылесоса Mi Home.
6. В: Возможна ли уборка полов в роботе-пылесосе Mi Home?
О: Функция мытья полов не предусмотрена для робота-пылесоса Mi Home. Есть некоторые проблемы в отношении функции мытья полов, предлагаемой в других коммерчески доступных продуктах. Например, плохая проходимость и легко застрять в коврике или ковре; пробуксовка из-за демпфированных колес; вторичное загрязнение тряпки для мытья полов; или даже риск отказа из-за работы во влажной среде в течение длительного периода времени. Поэтому функция мытья полов для робота-пылесоса Mi Home не предусмотрена. В случае, если пол чистый, вы можете значительно сократить частоту уборки и легко убирать свой дом.
7. В: Сколько времени потребуется роботу-пылесосу Mi Home, чтобы убрать мой дом?
A: Это зависит от времени работы, размера комнаты, расстановки мебели и т. Д. Как правило, уборка 100 кв.м занимает не более 60 минут. комната, и может быть короче, если мебель хорошо расставлена и мало мусора.
8. В: Подходит ли робот-пылесос Mi Home для зарубежных рынков?
О: Блок питания робота-пылесоса Mi Home хорошо работает в диапазоне 100-240 В / 50-60 Гц. Однако часовой пояс за рубежом не поддерживается, поэтому таймер и режим «Не беспокоить» могут быть недоступны.
9. В: Поддерживается ли очистка по таймеру для робота-пылесоса Mi Home? Как его настроить?
Ответ: Да. Пожалуйста, загрузите приложение Mi Home и подключите его к своему компьютеру. На опции «Настройка» вы можете добавить работу таймера. После настройки очистка установленного таймера не будет затронута независимо от того, подключено ли устройство к Wi-Fi.
10. В: Подходит ли робот-пылесос Mi Home для чистки ковра?
О: Робот-пылесос Mi Home хорошо работает с подшерстком или замшевыми коврами, но может не подходить для некоторых махровых или темных ковров, потому что махровые ковры могут блокировать датчик обрыва в нижней части машины, тем самым заставляя машину рассматривать его как обрыв, которого следует избегать. Это также верно для некоторых темных ковров, которые могут обладать хорошей светопоглощающей способностью.
11. В: Что делать, если робот-пылесос Mi Home часто застревает на балконе?
О: В случае, если машина застрянет на балконе из-за небольшого шага, рекомендуется купить специальную виртуальную стену в торговом центре Mi, чтобы не застрять.
12. В: Что делать, если робот-пылесос Mi Home часто застревает в одном и том же месте и сообщает об ошибке?
A: Пожалуйста, проверьте, имеет ли это место ширину или высоту в основном такую же, как у машины. Если это так, рекомендуется купить специальную виртуальную стену в торговом центре Mi, чтобы предотвратить попадание машины в эту зону.
13. В: Как это сделать, если робот-пылесос Mi Home всегда путешествует с мусорным ведром или тапочками?
О: Пожалуйста, соберите другие вещи на полу перед работой машины, чтобы предотвратить толкание или вытягивание этих предметов во время работы.
14. В: Как перемещать робот-пылесос Mi Home, когда он работает?
О: Вы можете поставить машину на паузу на полпути и заставить ее двигаться в небольшом диапазоне. Однако при большом расстоянии движения машина может возобновить очистку из-за сбоя программирования траектории.
15. В: Может ли робот-пылесос Mi Home нормально работать в полностью черной среде?
О: Конечно. Все датчики, прикрепленные к корпусу машины, могут хорошо работать в полностью черной среде.
16. В: Поддерживается ли режим проверки Wi-Fi 5 ГГц или 802.1x для робота-пылесоса Mi Home?
О: Для робота-пылесоса Mi Home поддерживается только Wi-Fi 2,4 ГГц; Способы шифрования, требующие ввода имени пользователя, такие как 802.1x, не поддерживаются.
17. В: Как делать, когда робот-пылесос Mi Home набирает воду?
A: Пожалуйста, снимите пылесборник и основную щетку машины, используйте сухую ткань, чтобы вытереть воду, а затем высушите машину в хорошо проветриваемом месте. Снимите сетчатый фильтр на пылесборнике и промойте пылесборник водопроводной водой. Стряхните воду и грязь, оставшуюся на ситечке. Не смывайте их водой повторно. Следует отметить, что сетчатый фильтр должен быть полностью высушен и установлен на место; Если сетчатый фильтр часто блокируется, замените его.
18. В: Может ли робот-пылесос Mi Home автоматически опорожнять мусор?
Ответ: Нет. Пожалуйста, регулярно вручную очищайте пылесборник.
19. В: Будет ли ваша личная информация общедоступной?
Ответ: Нет. Все данные хранятся в вашем роботе-пылесосе Mi Home. Карта пользователя или другие данные, безусловно, не будут загружены на сервер. Если вы проверите программу улучшения качества программного обеспечения, на сервер будут загружаться только журналы операций, не содержащие конфиденциальной информации, чтобы помочь нам в дальнейшем улучшении наших продуктов.
20. В: Существует ли потенциальный риск поражения электрическим током при прикосновении к зарядному устройству робота-пылесоса Mi Home?
Во-первых, зарядное устройство док-станции не выдает ток, за исключением случаев, когда на нем установлена машина; во-вторых, зарядное устройство для док-станции имеет выходное напряжение 20 В постоянного тока, которое намного меньше, чем 36 В, безопасное напряжение для человеческого тела; Наконец, будьте уверены, что зарядное устройство для док-станции оснащено функциями защиты от короткого замыкания и утечки тока, поэтому оно может автоматически отключаться в нештатных ситуациях.
21. В: Что такое мигающий красный свет при виде лазерного датчика расстояния (LDS) невооруженным глазом, и вредно ли это для моих глаз?
О: Красный свет — это дальномерный лазер, излучаемый LDS, а робот-пылесос Mi Home сертифицирован в соответствии с IEC 60825-1: 2014 уровень лазерной безопасности класса 1. Будьте уверены, что рассеиваемая мощность излучаемого лазера слишком мала, чтобы быть вредной для детей или домашних животных.
22. В: Почему робот-пылесос пренебрегает некоторыми локациями (например, 2-миллиметровым балконом с черным полом)?
A: 1. Темные полы или темные ковры поглощают свет так, что машина может рассматривать их как обрыв, которого следует избегать; Таким образом, этими областями можно пренебречь
2. Если на датчике обрыва есть пыль, датчик обрыва может быть неправильно сработал для нетемных полов. Пожалуйста, используйте мягкую и сухую ткань, чтобы тщательно очистить 4 датчика обрыва в нижней части машины, а затем повторите попытку
23. В: Каков уровень звука робота-пылесоса?
О: При измерении на расстоянии 1 м уровень звука составляет от 60 до 66 дБ. Он может иметь небольшую разницу в зависимости от модели машины.
24. В: Сколько времени потребуется для зарядки робота-пылесоса?
Около 180 минут для 0->100%
Около 100 минут для 20->80%
25. В: Останется ли след шины на полу за роботом-пылесосом?
О: Шины робота-пылесоса Mi Home изготовлены из гибких материалов, а в нижней части основной щетки находится резиновая подушка; Кроме того, лицевая сторона всенаправленного колеса также изготовлена из гибких материалов. Машина имеет общий вес 3,8 кг и, таким образом, не поцарапает пол в нормальном состоянии.
27. В: Почему робот-пылесос Mi Home не может пересечь штору или простыню?
О: Лазерный датчик расстояния робота-пылесоса Mi Home определит штору или простыню как недоступную область и, таким образом, не будет пытаться пересечь ее.
28. В: Может ли робот-пылесос Mi Home запоминать карту и как очистить память?
О: В процессе уборки робот-пылесос Mi Home запомнит карту и вернется к зарядному устройству док-станции, если емкость аккумулятора низкая, а затем продолжит работу после зарядки. Карта будет очищена в конце очистки, без необходимости ручного вмешательства.
29. В: Что делать, если вы не хотите продолжать уборку или хотите возобновить уборку?
О: Выполните следующие действия, чтобы завершить и возобновить очистку: 1. Поднимите машину, поместите ее на зарядное устройство док-станции и начните очистку после того, как вы получите предупреждение о том, что машина заряжается. 2. нажмите кнопку перезарядки, чтобы вернуть машину в
�� Руководство пользователя умных пылесосов Xiaomi
Рекомендуется к прочтению перед использованием умных пылесосов Xiaomi.
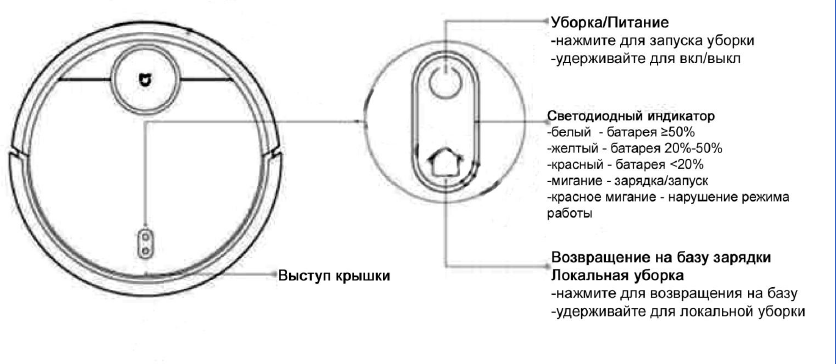
Схематический вид и кнопки управления:
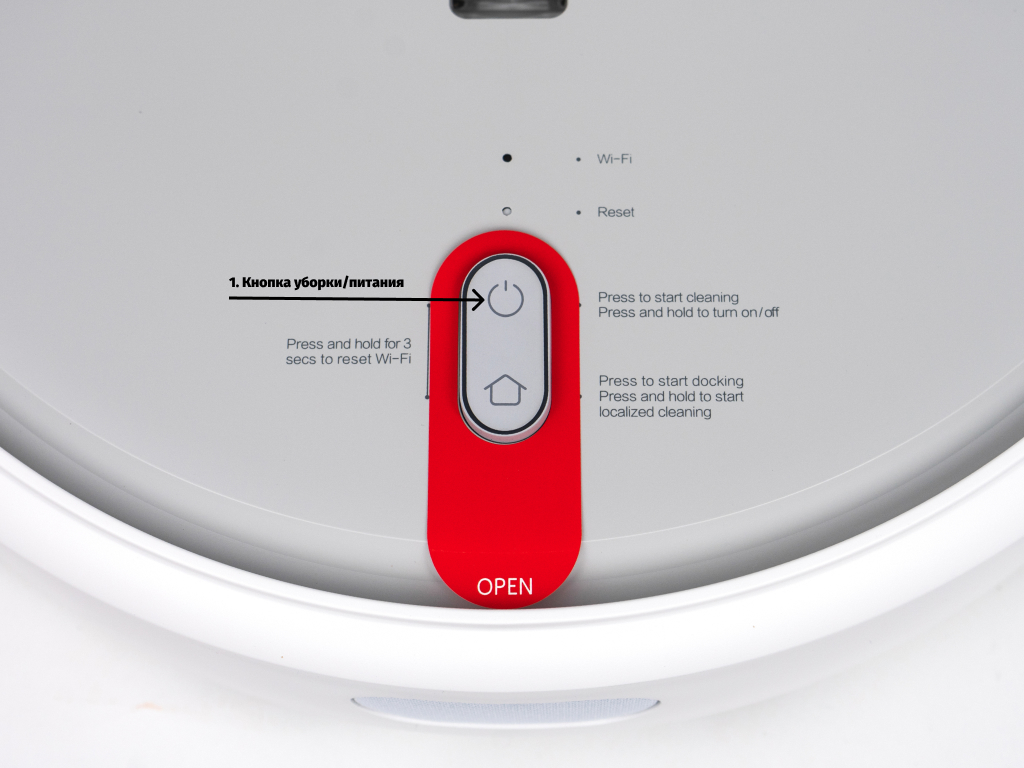
1. Кнопка уборки/питания. Данная кнопка отвечает за включение и выключение робота путем удержания кнопки. Короткое нажатие запускает режим уборки.
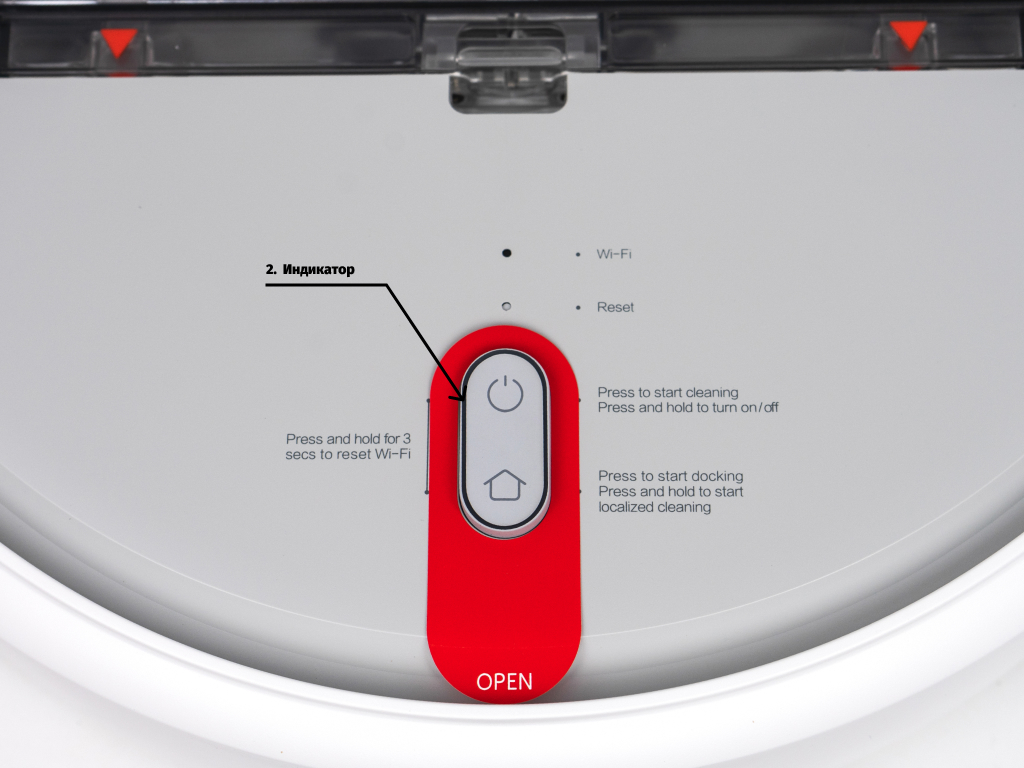
2. Индикатор. Индикатор показывает уровень заряда аккумулятора, а также сервисную информацию:
белый цвет – батарея заряжена на 50 и более процентов;
желтый цвет – диапазон от 20 до 50 процентов;
красный цвет – заряд менее 20 процентов;
мигание индикатора указывает на включение/выключение, а также зарядку;
красное мигание указывает на нарушение режима работы.
3. Кнопка возвращения на базу. Нажатие данной кнопки даёт роботу команду на возврат к зарядной станции. Удержание клавиши запускает локальную уборку.
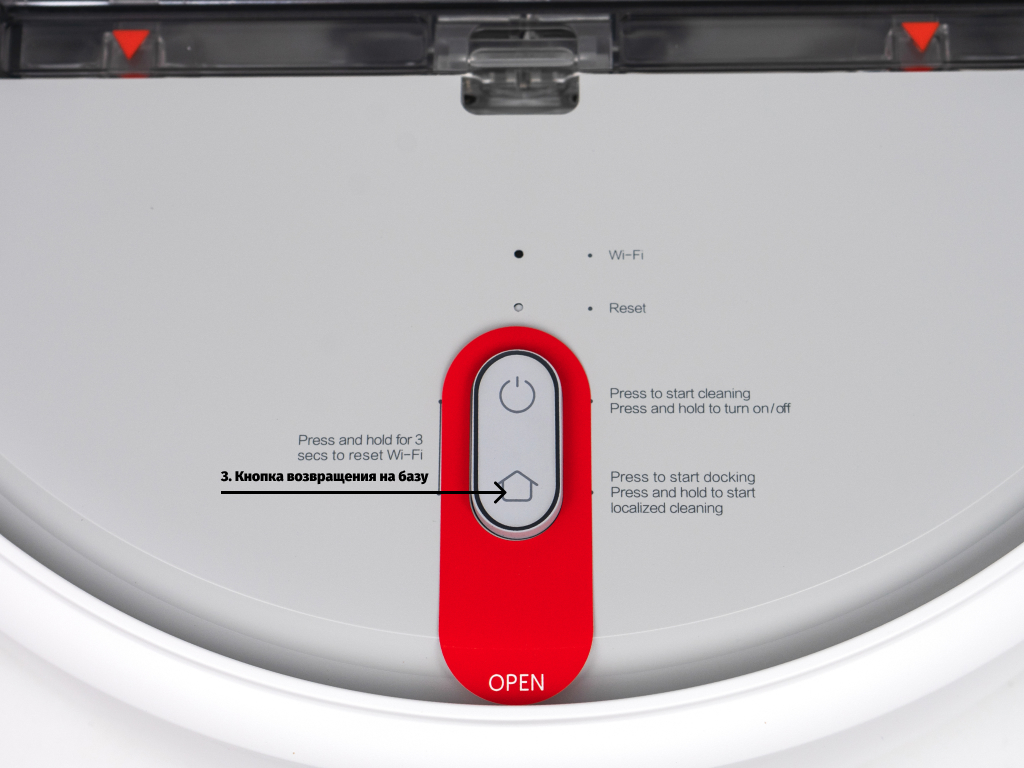
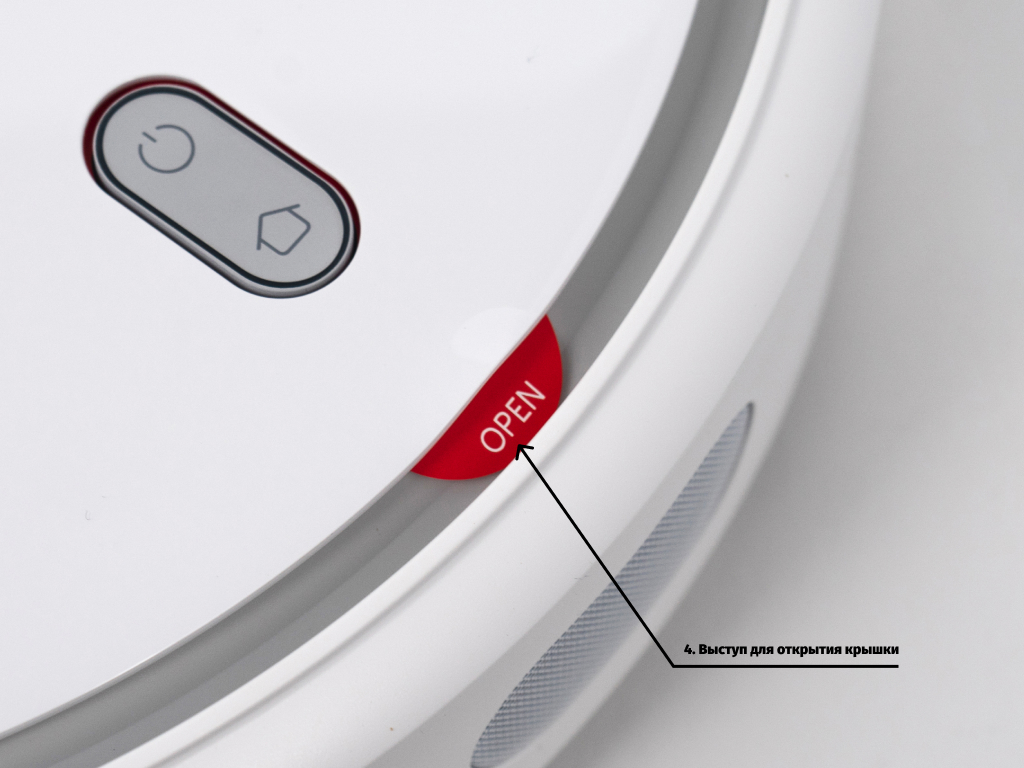
4. Выступ для открытия крышки.
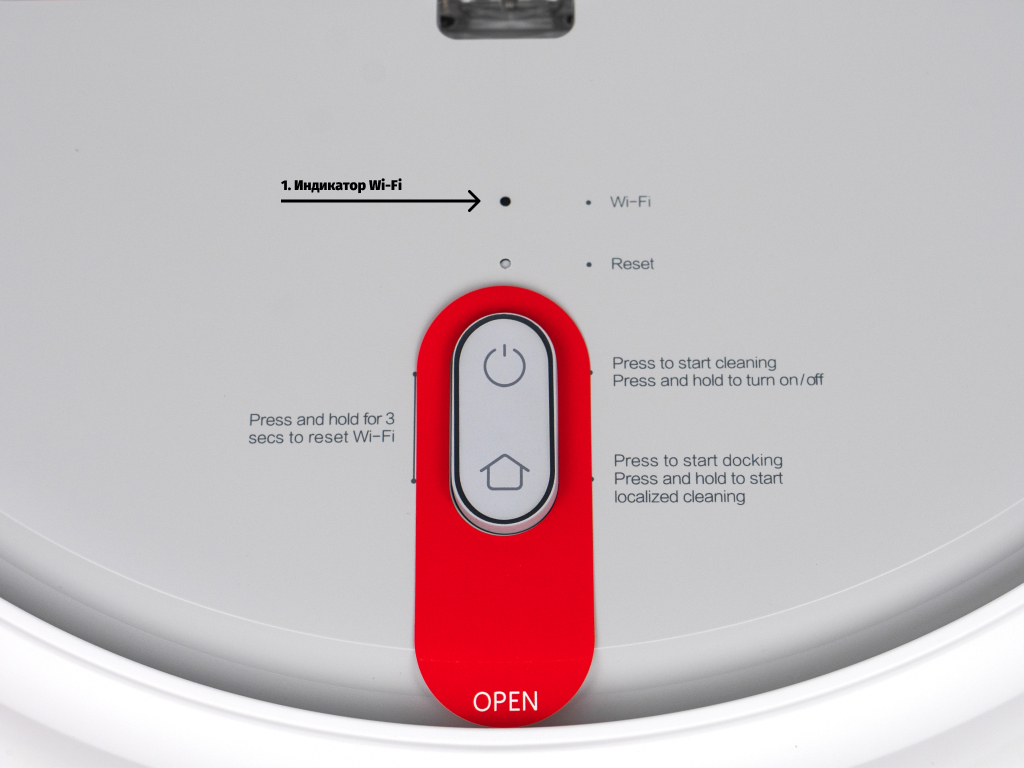
1. Индикатор Wi-Fi. Данный индикатор показывает статус подключения к сети Wi-Fi:
частое мигание означает, что Wi-Fi подключается;
постоянное свечение показывает, что Wi-Fi подключен;
медленное мигание указывает на отключение Wi-Fi.
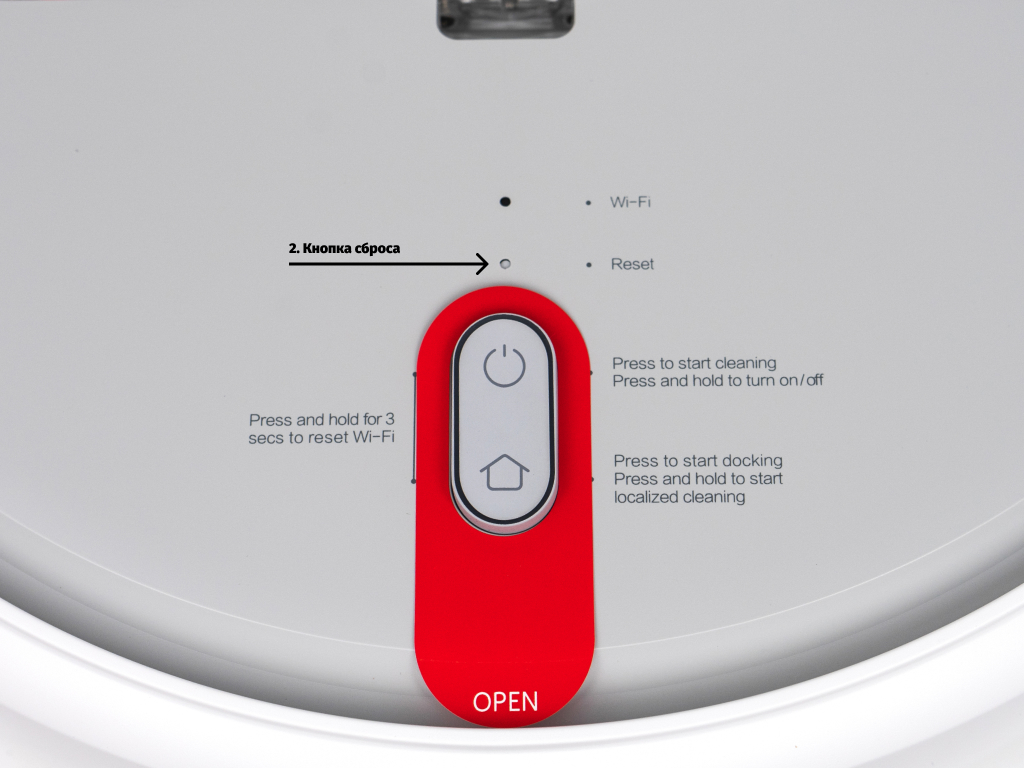
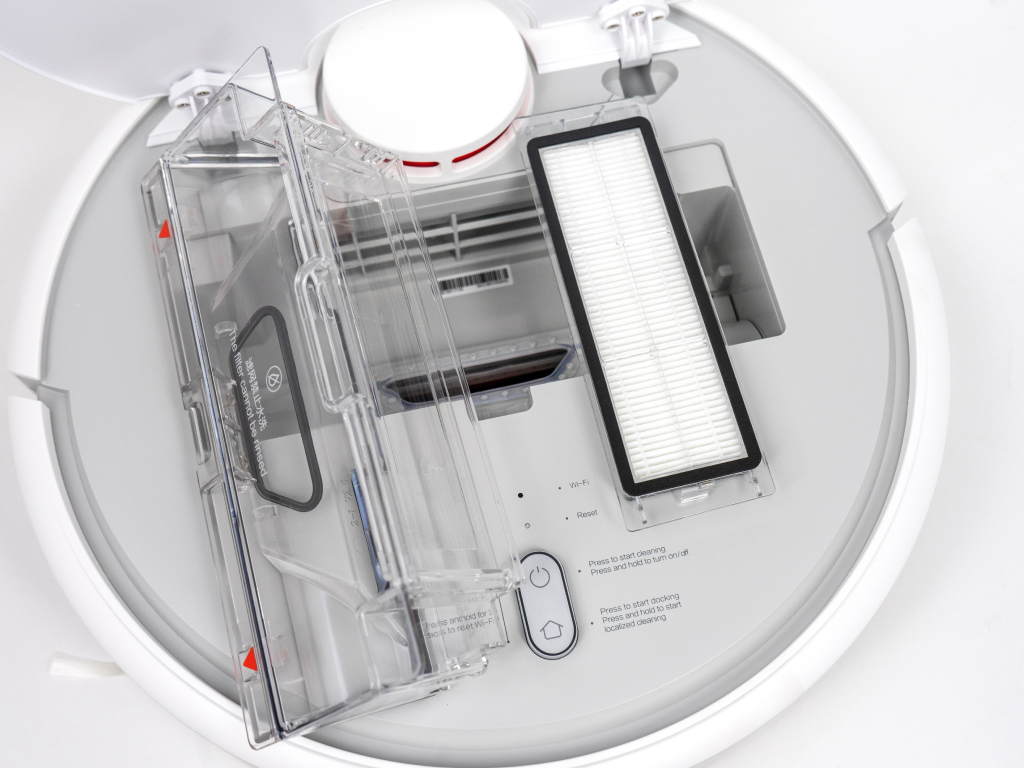
2. Кнопка сброса. Нажимается скрепкой для открытия лотка с sim-картами.
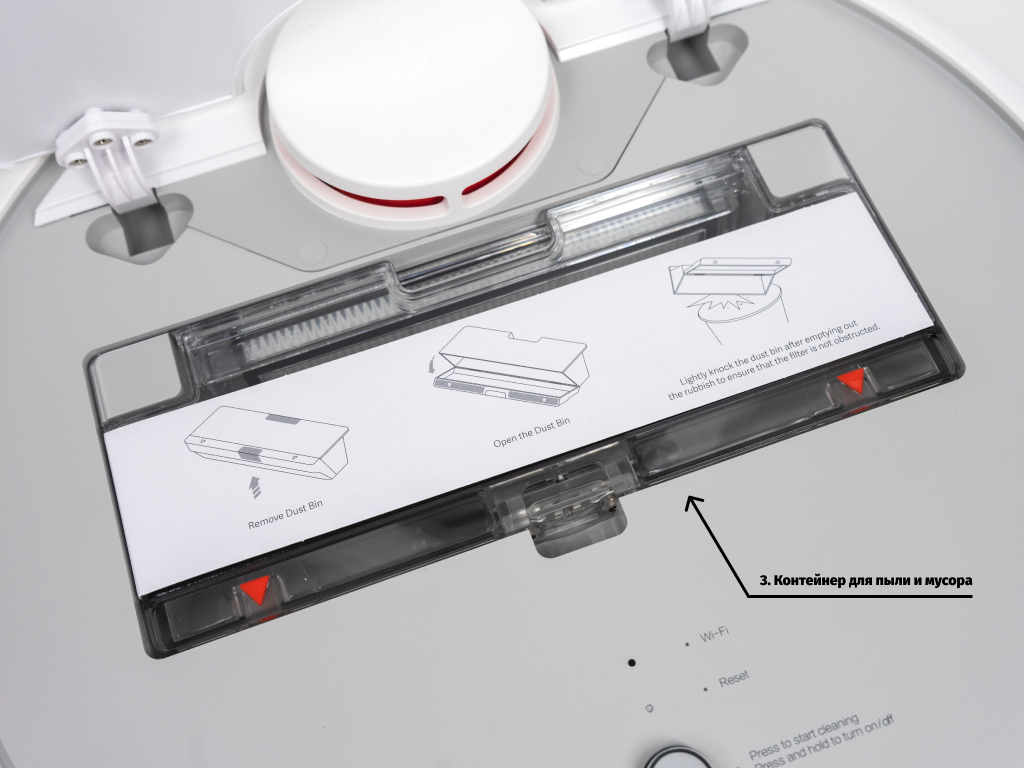
3. Контейнер для пыли и мусора.
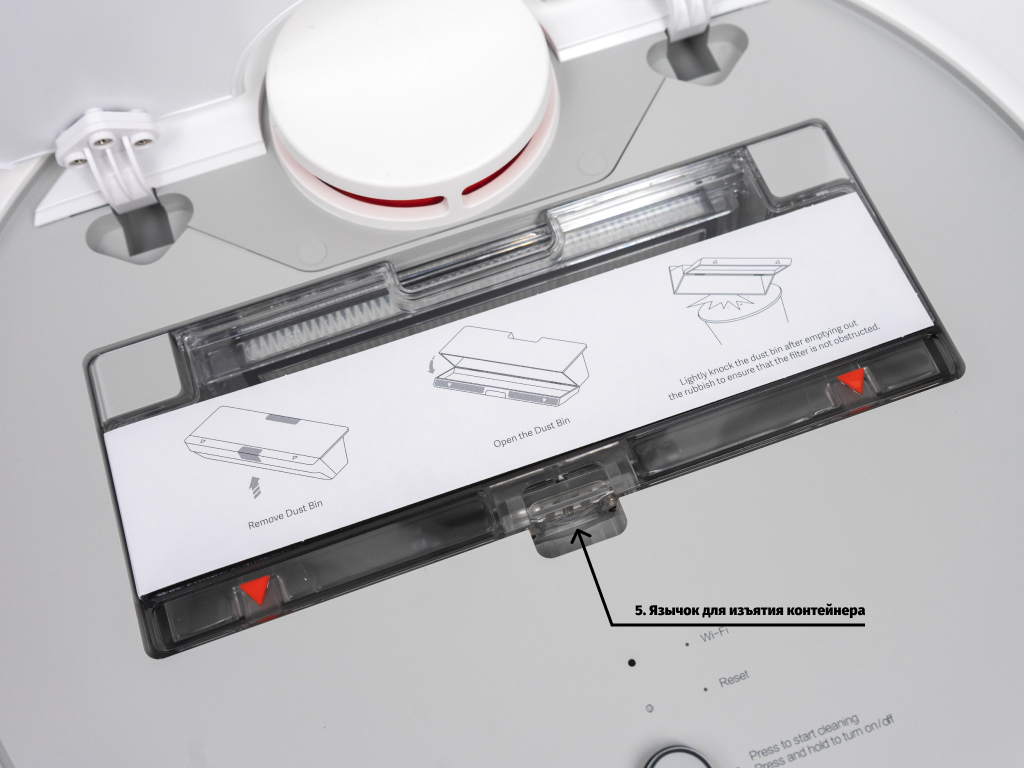
5. Язычок для изъятия контейнера.
Дополнительные принадлежности
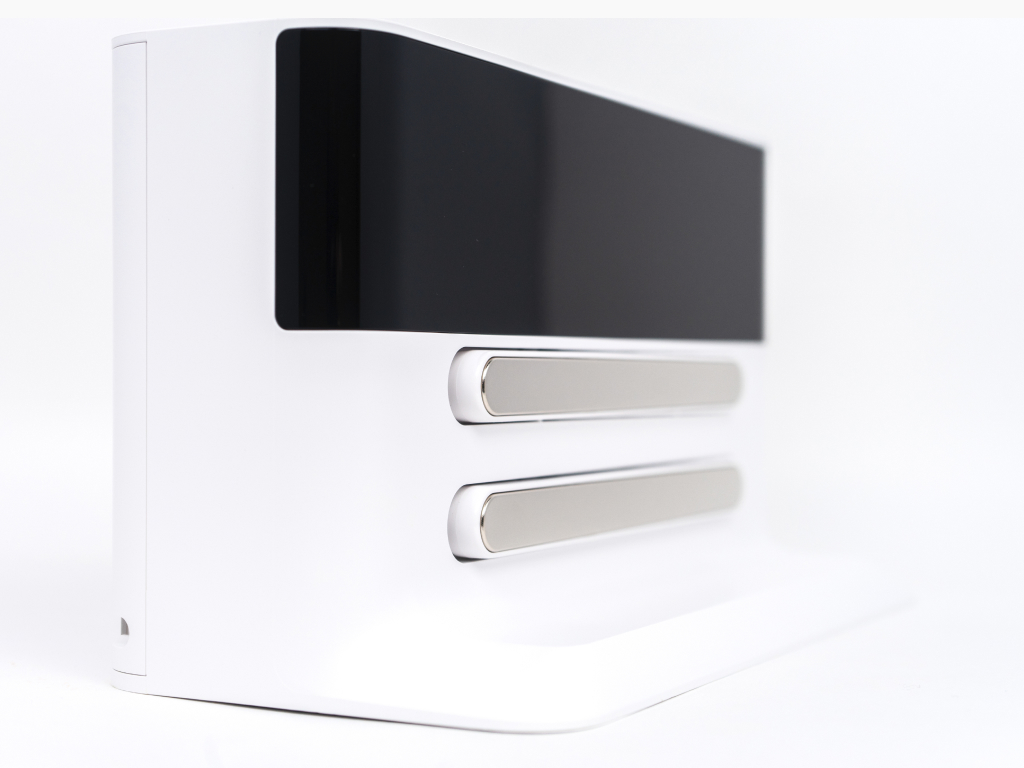
1. Зарядная станция. Используется для зарядки и синхронизации робота со смартфоном и домашним Wi-Fi.
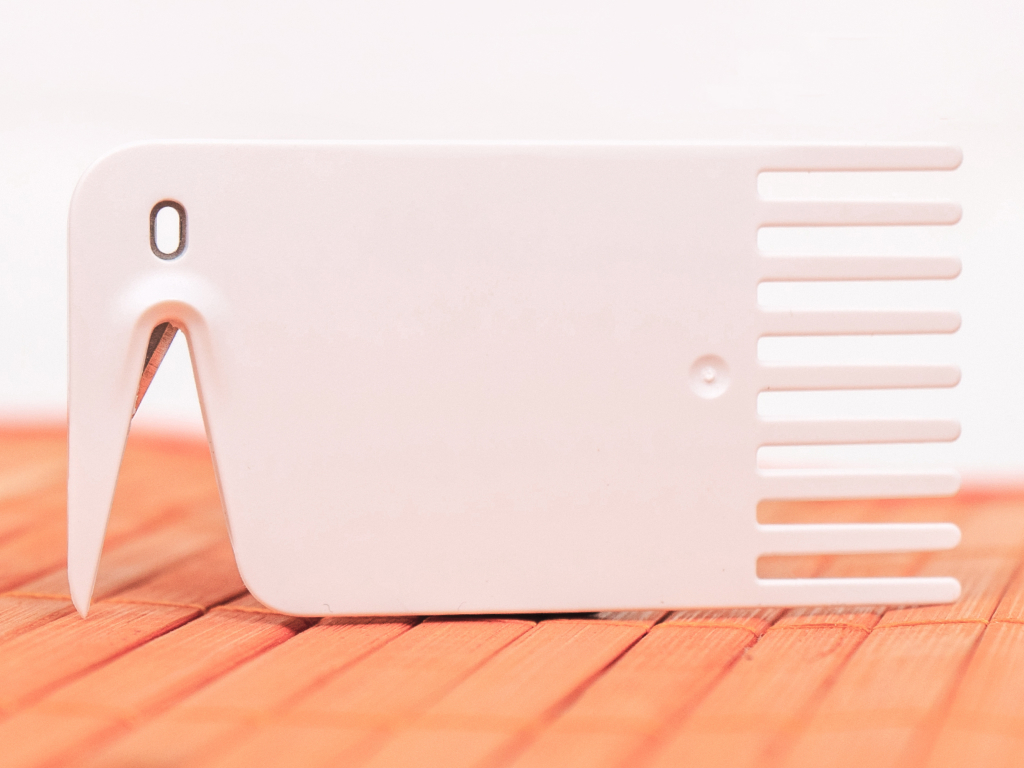
2. Инструмент для очистки щеток.
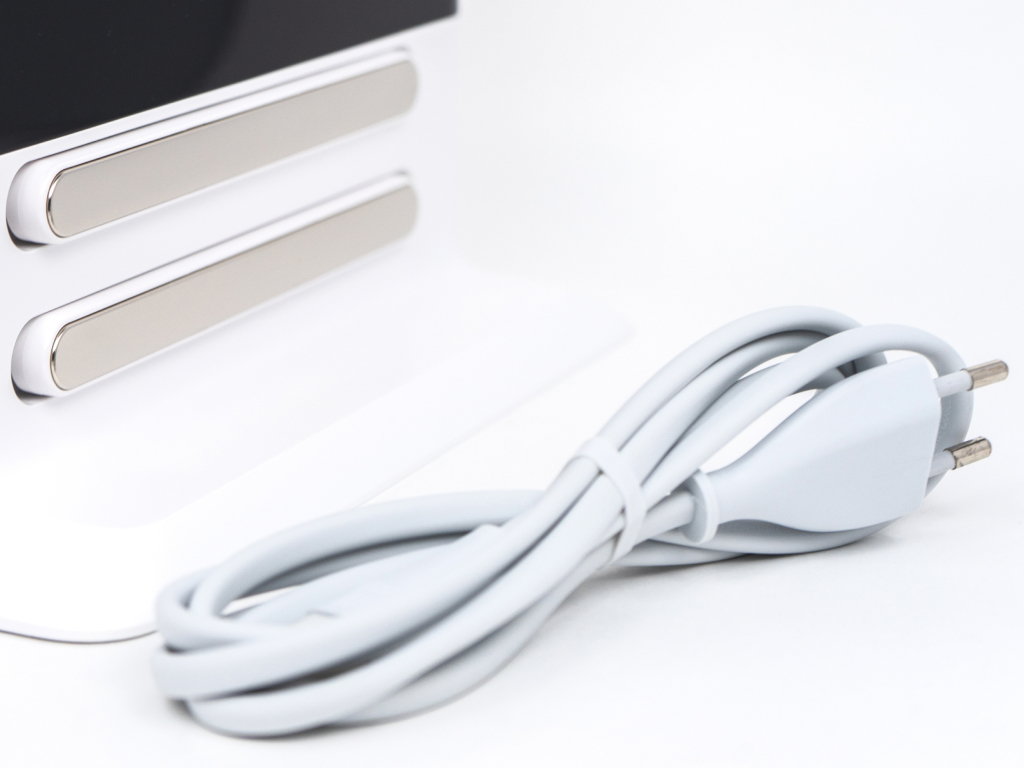
3. Шнур для подключения зарядной станции к сети 220V.
Также опционально в комплекте может находиться тряпка для влажной уборки, дополнительный комплект щеток и фильтров.
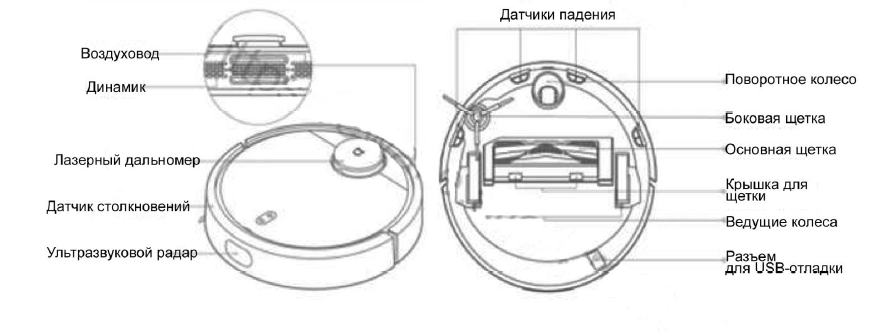
Информация о роботе
1. Лазерный дальномер для определения расстояния до объектов.
2. Датчик столкновения для определения столкновения с объектами.
3. Ультразвуковой радар для прорисовки местности.
4. Воздуховод для всасывания воздуха.
5. Динамик для воспроизведения системных сигналов.
6. Датчики высоты. Предотвращают падение робота с высоты, например, не позволят пылесосу упасть с лестницы.
7. Поворотное колесо для маневренности.
8. Боковая щетка для уборки в углах.
9. Основная щетка для захвата загрязняющих элементов.
10. Крышка для щетки служит удерживающим механизмом.
11. Ведущие колеса.
12. Разъем USB для отладки робота через специальное устройство.
Подготовка и запуск робота-пылесоса
Очистите участок пола, где будет установлена зарядная станция робота. По бокам от нее должно быть свободное расстояние в 0.5 метра, а спереди – более 1 метра (желательно 1.5 метра).
Далее устанавливаем станцию, присоединяем к ней штатный кабель и подключаем ее к сети питания.
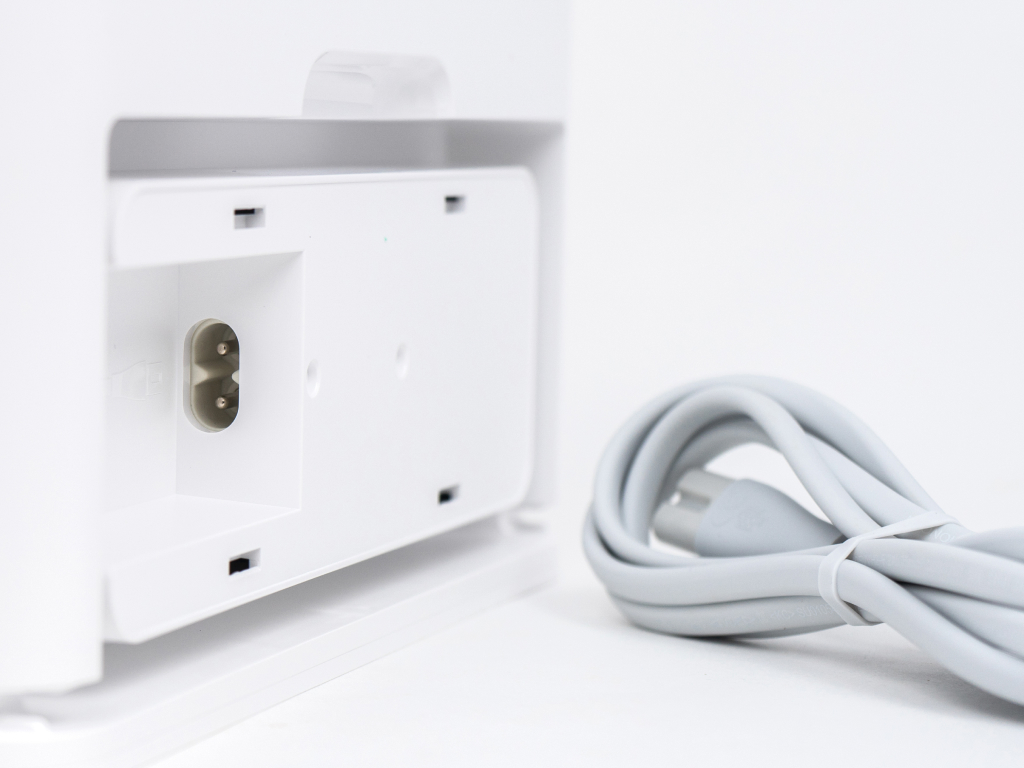
Включите робота, удерживая кнопку питания, и поставьте его на зарядную станцию так, чтобы индикатор отобразил процесс зарядки.
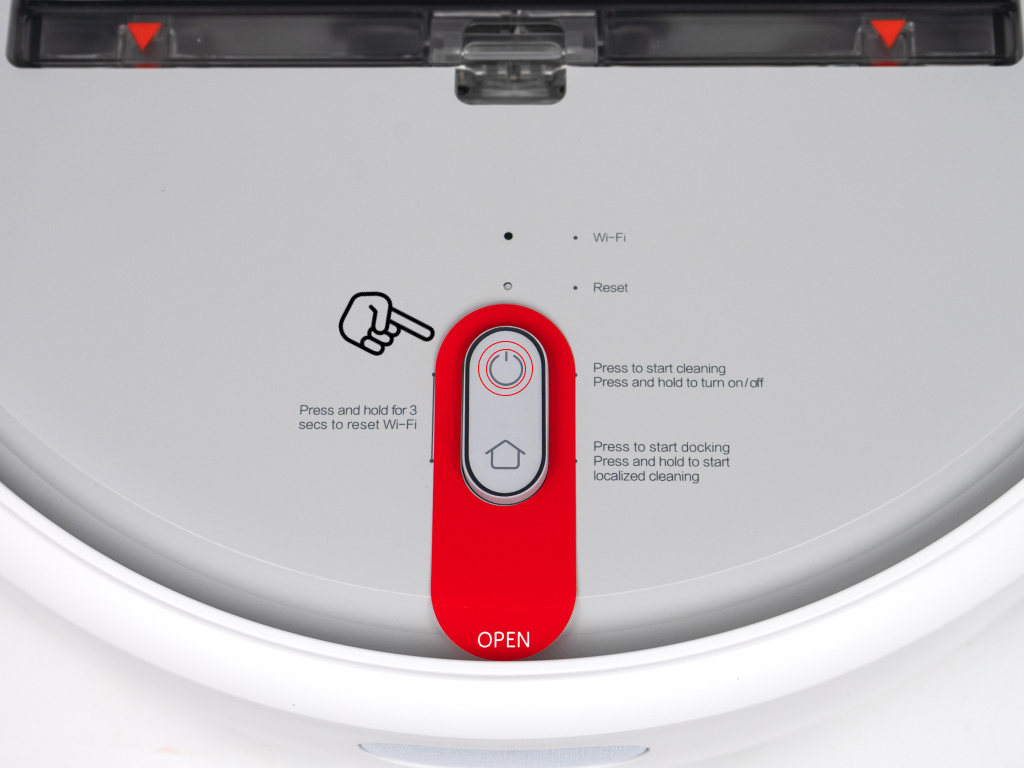
Следующий шаг – это синхронизация робота со смартфоном и домашним Wi-Fi. Для этого нужно скачать приложение Mi Home. Оно доступно по данным QR-кодам, либо в магазинах приложений.
QR-код для Аndroid
Далее следует войти в приложение и синхронизироваться с роботом-пылесосом. Подробное описание будет доступно по данной ссылке
QR-код на описания подключения
Обслуживание Контейнер и фильтр необходимо чистить после каждой уборки.
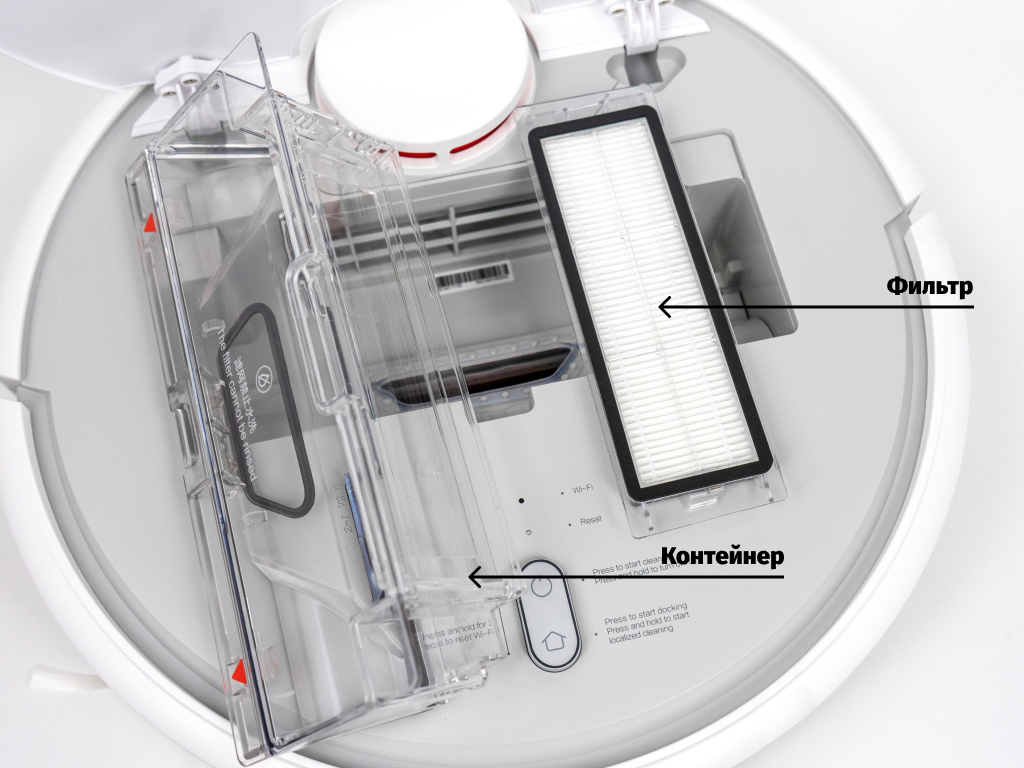
Для этого откройте люк пылесоса и извлеките пылесборник из отсека, нажав на паз.
Откройте крышку контейнера в указанном направлении.
Выбросьте мусор из контейнера.
* Для поддержания нормальной работы фильтра рекомендуется во время очистки от мусора слегка постучать по нему, чтобы избавиться от оставшихся частиц. Мыть фильтр категорически запрещается! Менять фильтр рекомендуется раз в 3 месяца для поддержания высокой степени эффективности. Основная (центральная) щетка
1. Нажмите упоры для удаления крышки основной щетки.
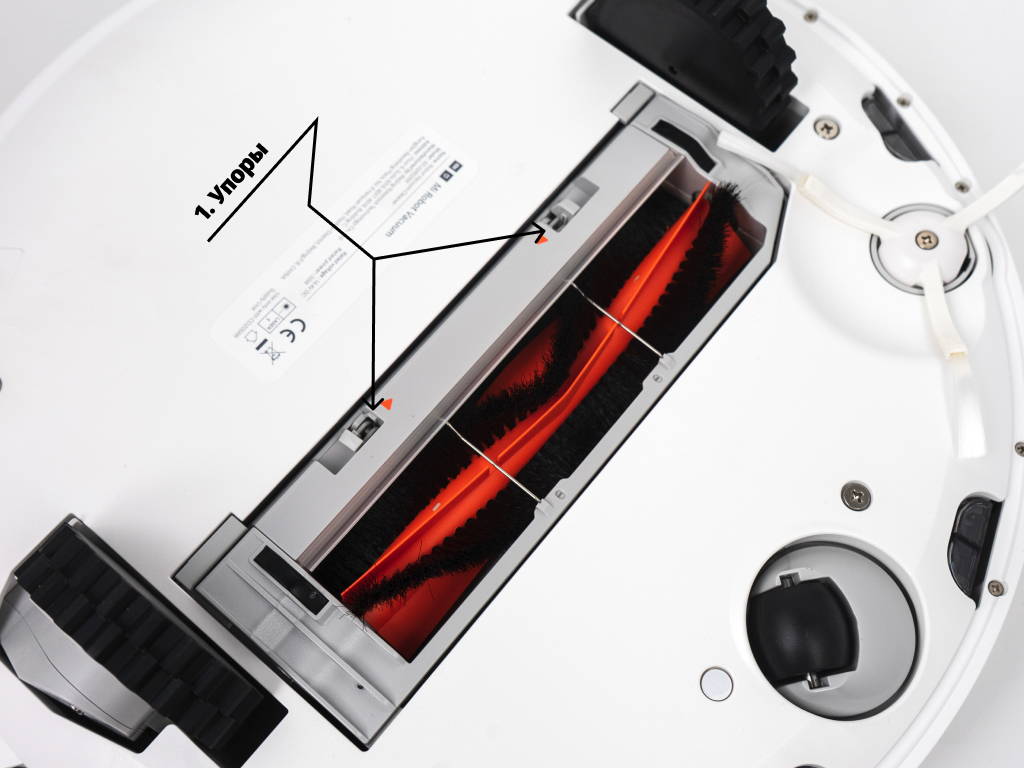
2. Снимите основную щетку и очистите ее ось с помощью специального инструмента.
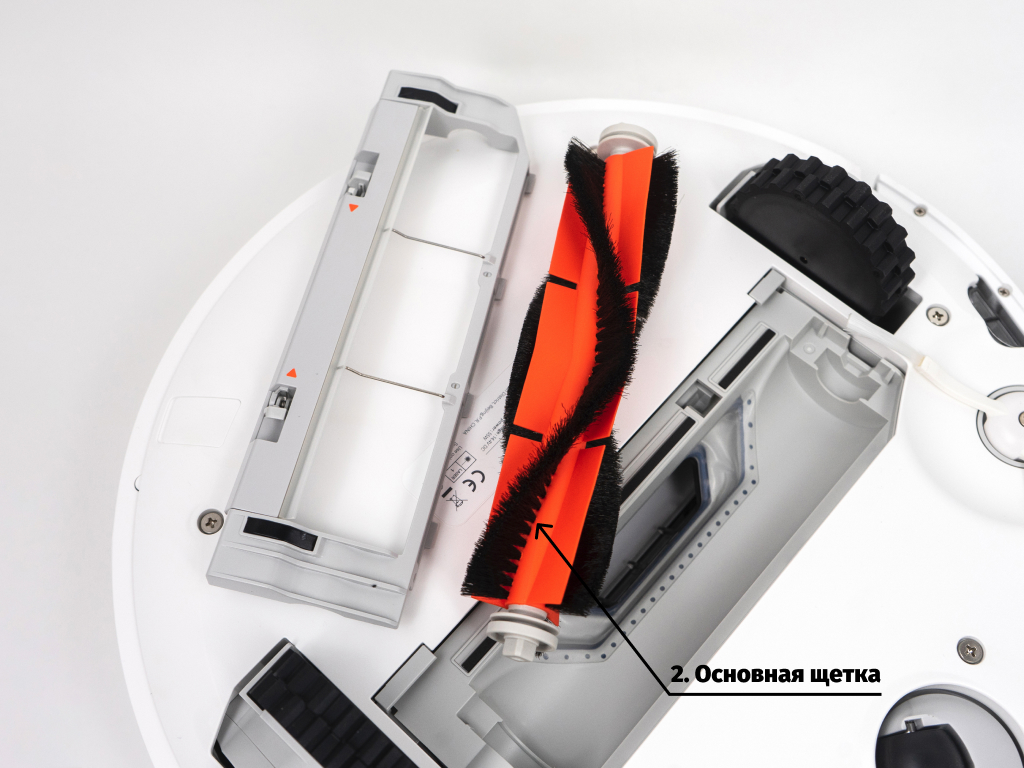
3. Отрежьте накрученные волосы с помощью специального инструмента.
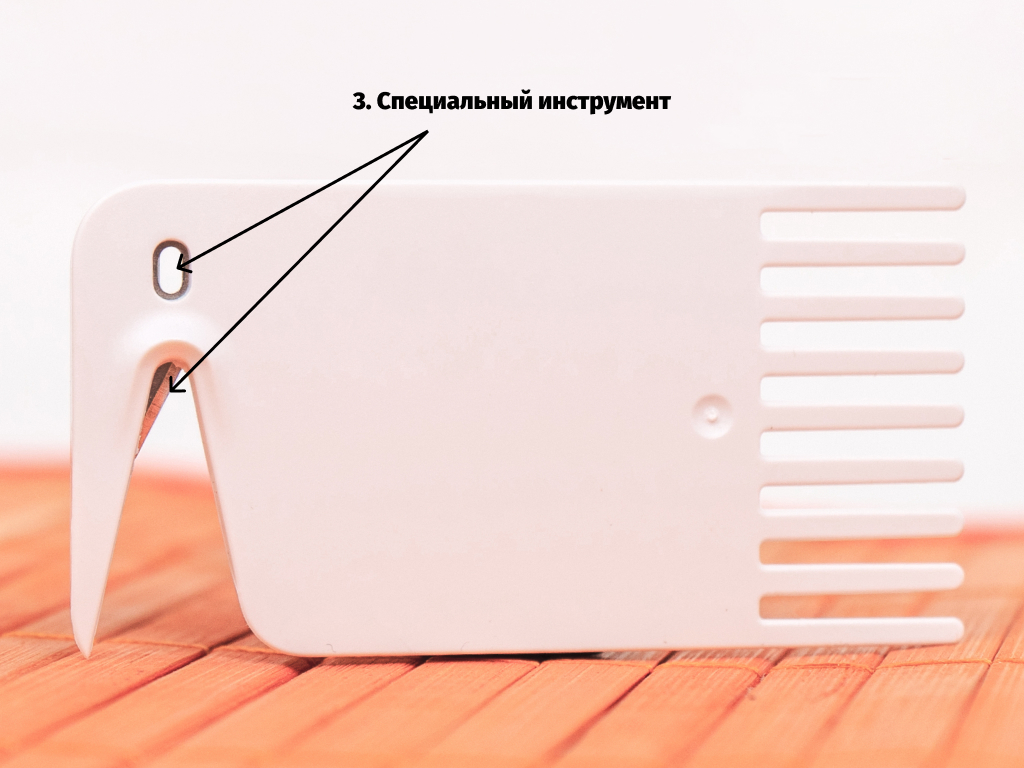
4. Поставьте обратно очищенную основную щетку и крышку.
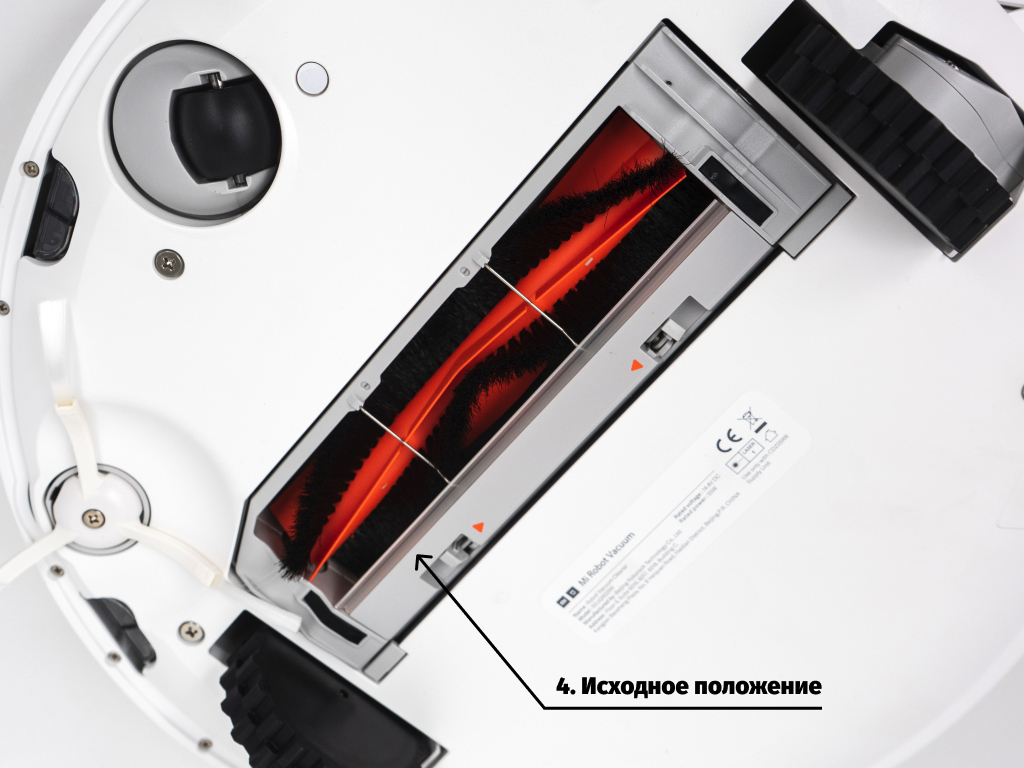
Примечание: для эффективной уборки рекомендуется производить замену щетки каждые 6-12 месяцев в зависимости от интенсивности использования. Чистить щетку рекомендуется раз в неделю.
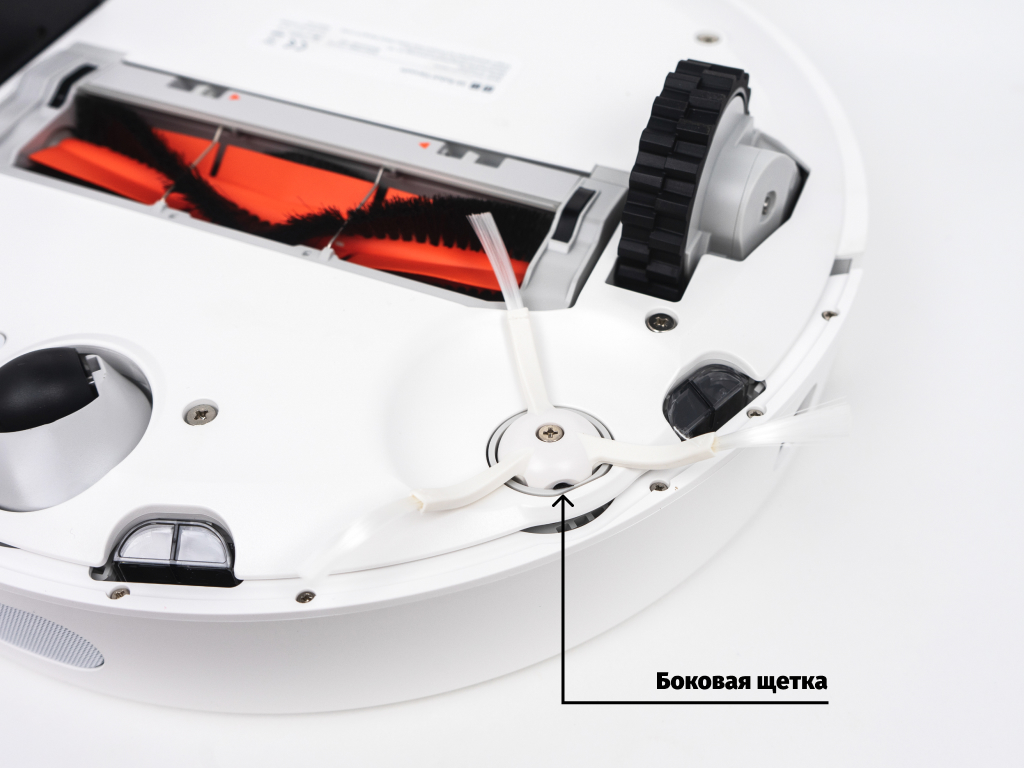
1) Отвинтите боковую щетку.
2) Снимите и очистите боковую щетку.
3) Вставьте обратно и закрепите боковую щетку.
Примечание: рекомендуется заменять боковую щетку каждые 3-6 месяцев, чтобы обеспечить эффективную уборку. А чистить щетку рекомендуется раз в 3-4 недели.
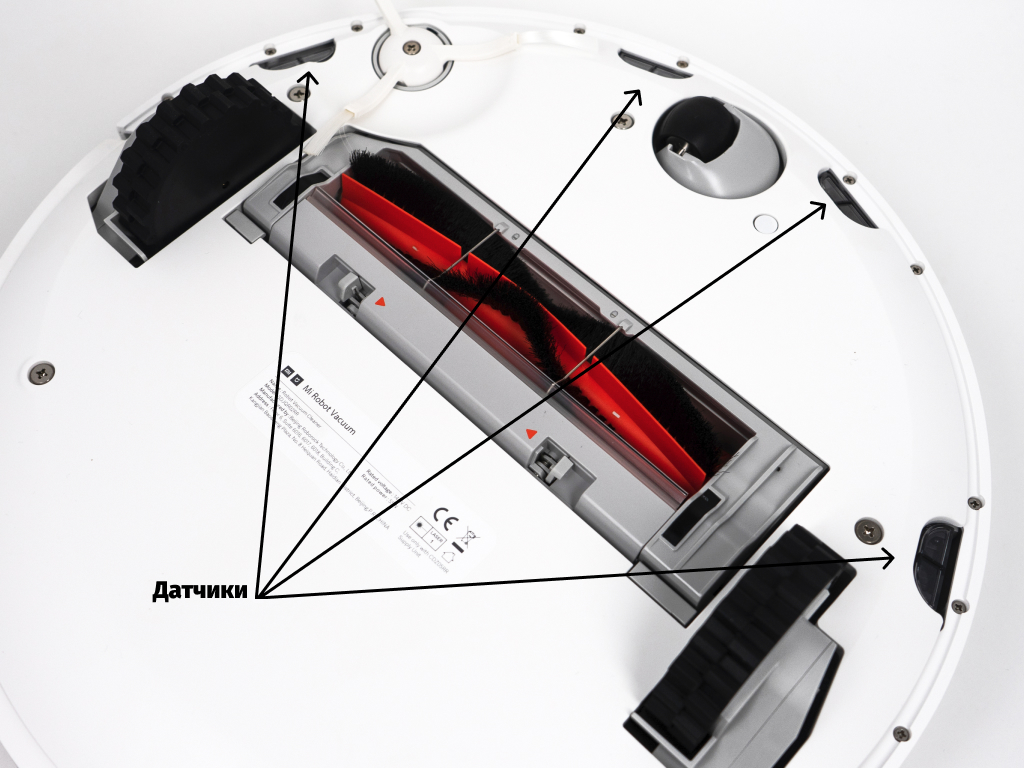
Датчики, расположенные на корпусе робота-пылесоса, рекомендуется протирать по мере загрязнения или раз в месяц.
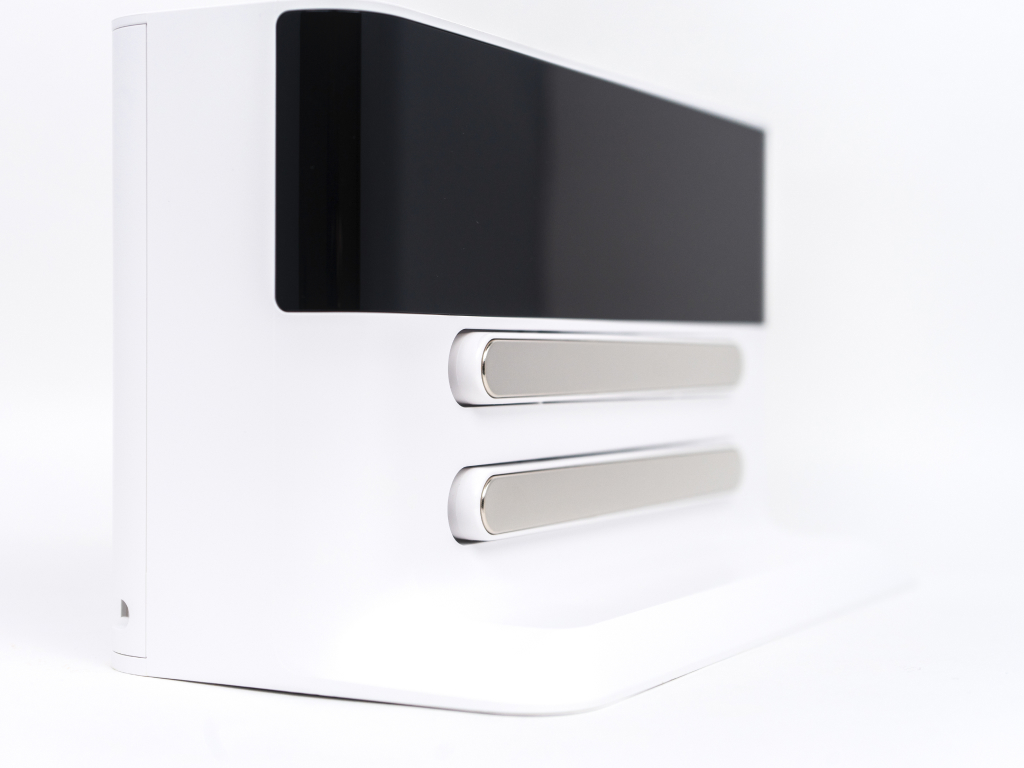
Очистите коннектор зарядного устройства док-станции сухой мягкой тканью.
Обеспечьте свободное пространство 0.5 м с обеих сторон и 1 метр с лицевой стороны, затем подключите док-станцию к электросети.
Примечание: не устанавливайте зарядную станцию под прямыми солнечными лучами, а также рядом с посторонними объектами в районе стыковки. В противном случае робот не сможет вернуться к зарядной станции автоматически. Проводить уборку рекомендуем раз в месяц.
Робот имеет встроенный высокопроизводительный литий-ионный аккумулятор. Для того чтобы поддерживать работу батареи, рекомендуем заряжать робота после ежедневных уборок.
Примечание: если Вы планируете не пользоваться роботом в течение длительного времени, пожалуйста, выключите его и заряжайте по крайней мере раз в три месяца, чтобы избежать повреждения батареи из-за чрезмерного разряда и последующей потери емкости.
Устранение возможных неисправностей
1) Нужно ли заряжать батарею и полностью разряжать первые 3 раза?
Литиевая батарея без эффекта памяти, поэтому достаточно полной зарядки.
2) Как сбросить настройки Wi-Fi?
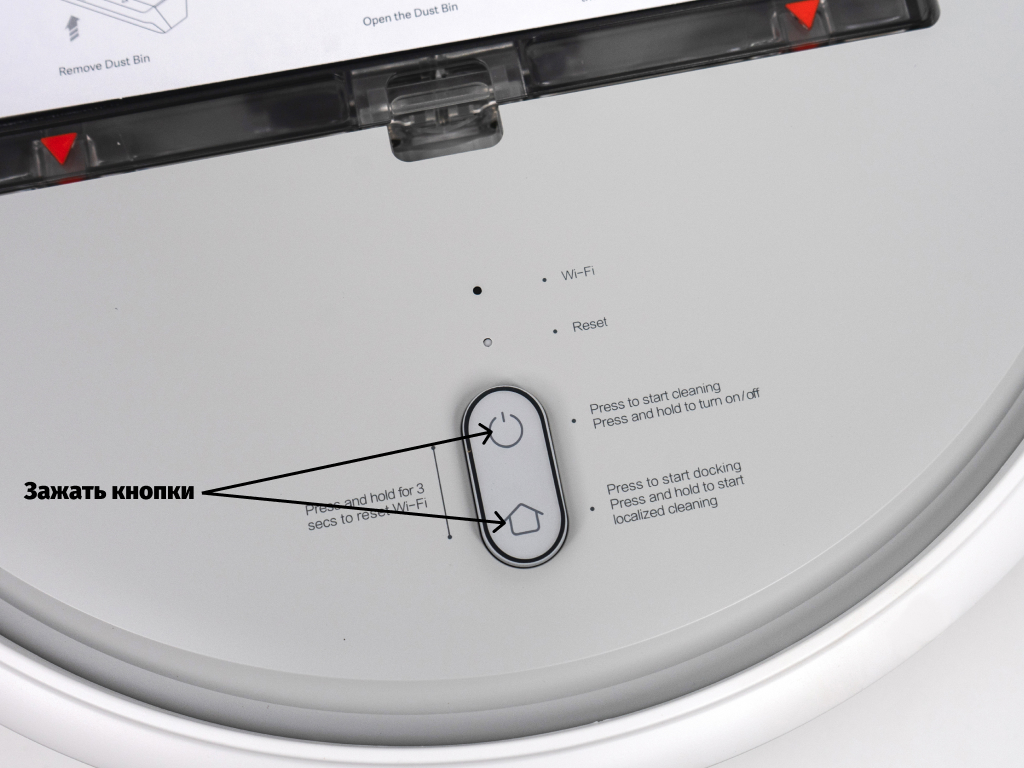
В случаях, когда произошла потеря связи между роботом и телефоном (маршрутизатор изменил конфигурацию, вы забыли пароль или по каким-то другим причинам), откройте верхнюю крышку, чтобы видеть индикатор Wi-Fi. Затем нажмите одновременно на кнопку питания и клавишу Home до тех пор, пока не услышите голосовое оповещение «Перезагрузка W-Fi». Если индикатор Wi-Fi снова нечасто замигает, это значит, что произведен успешный сброс.
3) Как я могу обновить прошивку?
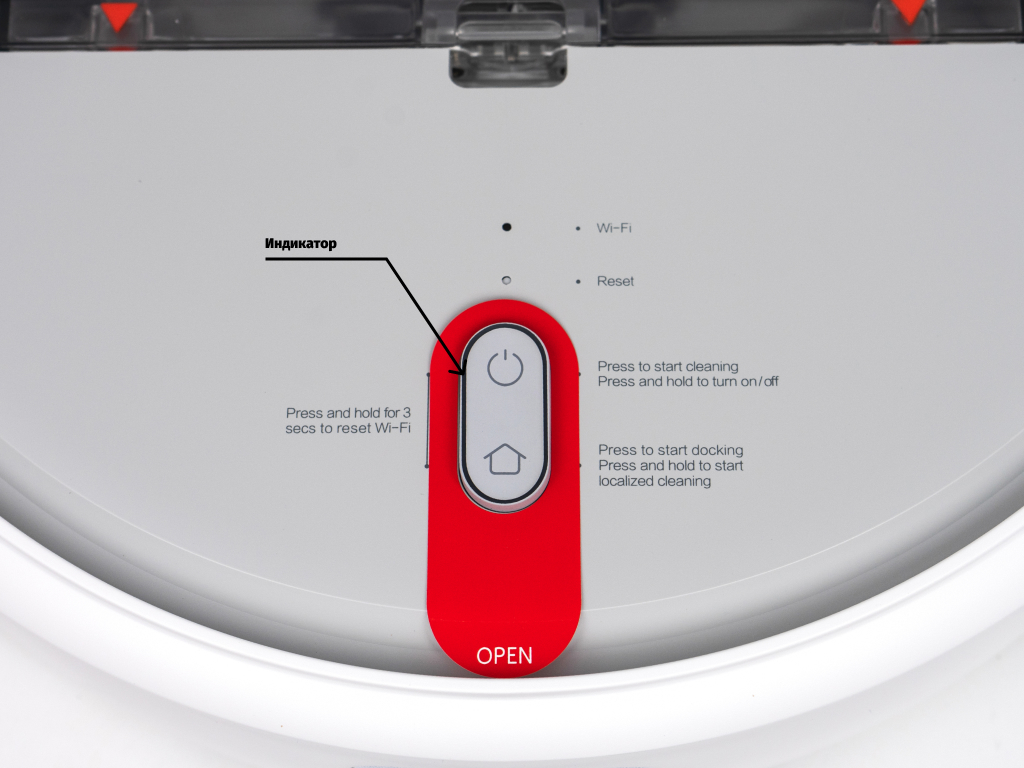
Вы можете обновить прошивку робота через мобильное приложение. Во время обновления, пожалуйста, подключите робота к док-станции и убедитесь, что уровень заряда превышает 20%. Когда кольцевой индикатор замигает белым цветом – встроенное программное обеспечение обновлено.
4) Как сделать сброс системы?
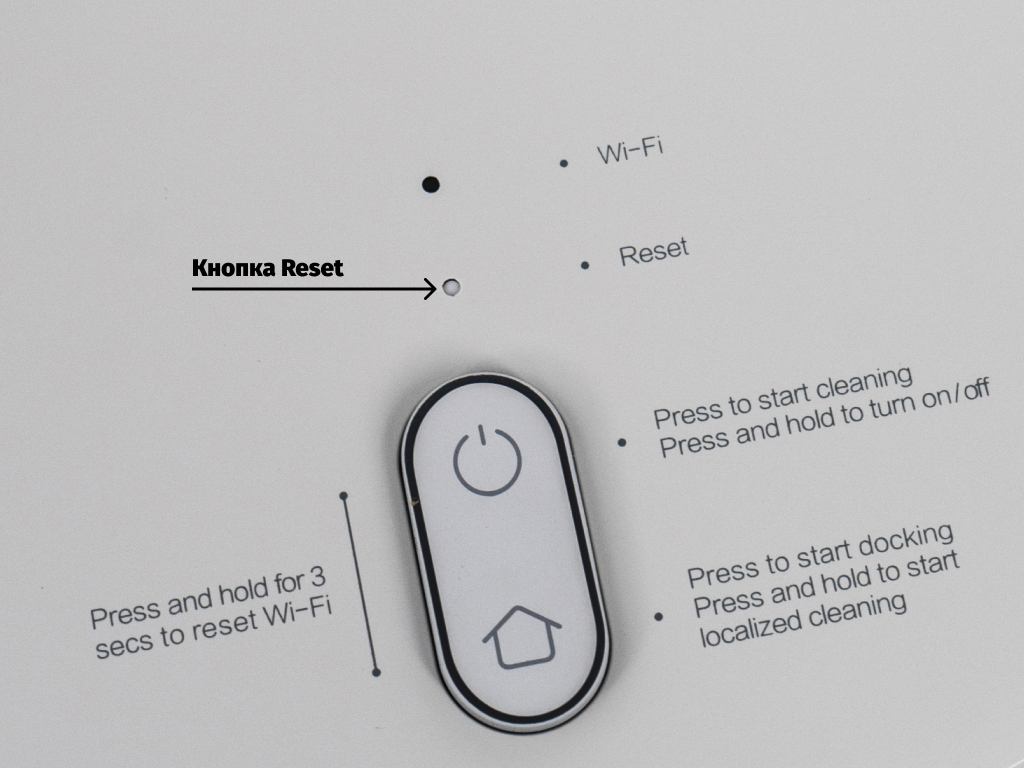
Если робот не реагирует на нажатие клавиш или не может быть выключен, попробуйте его перезагрузить, нажав кнопку сброса (кнопка Reset под крышкой), робот автоматически перезагрузит систему. Перезагрузка системы сбрасывает настройки синхронизации, режима уборки, а также настройки Wi-Fi.
5) Как восстановить заводские настройки, если не удается сбросить систему?
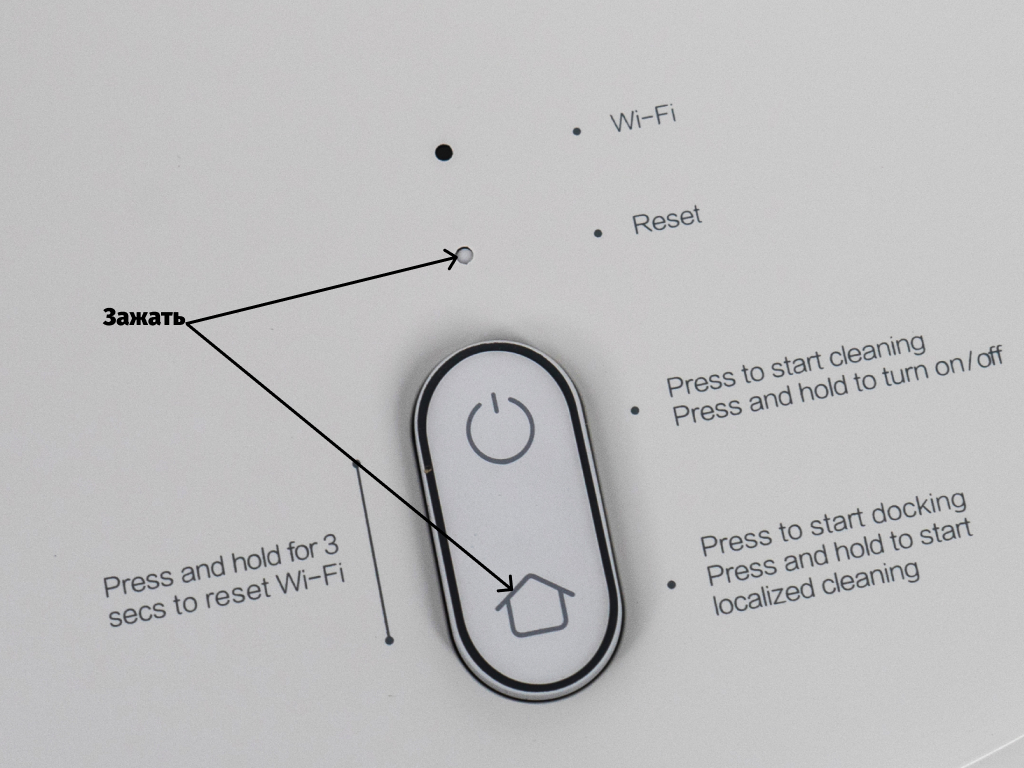
Если не удается произвести сброс системы, пожалуйста, нажмите одновременно на клавишу Home и на клавишу Reset, пока не услышите голосовое оповещение «Запуск восстановления заводских настроек» – робот начнет восстанавливать заводские настройки.
6) Почему не включается робот?
Возможное решение 1. Уровень заряда батареи может быть очень низким. Пожалуйста, подключите робота к док-станции и дайте зарядиться.
Возможное решение 2. Температура может быть ниже 0°C или выше 50°С, в то время как рабочий диапазон температуры 0-40°.
7) Почему не удается зарядить робота?
Возможное решение 1. Док-станция может быть не подключена к источнику питания, поэтому, пожалуйста, убедитесь, что оба конца электрического шнура подключены.
Возможное решение 2. Коннекторы док-станции могут быть загрязнены, поэтому, пожалуйста, почистите зарядные разъемы док-станции и робота.
8) Что делать, если эффективность очистки снизилась или остается грязь?
Возможное решение 1. Пожалуйста, очистите мусорный контейнер, он может быть полон.
Возможное решение 2. Пожалуйста, очистите фильтры, они могут быть забиты.
Возможное решение 3. Пожалуйста, очистите центральную щетку, на ней могут быть накручены волосы.
9) Что делать, если робот не может вернуться к док-станции?
Возможное решение 1. Пожалуйста, переместите его в другую свободную зону, т.к. ему могут мешать препятствия.
Возможное решение 2: Пожалуйста, поставьте робота рядом с док-станцией и проверьте, возвращается ли он к док-станции или нет. Возможно, он находился слишком далеко.
10) Что делать, если робот ведет себя ненормально?
Перезапустите робота. Если проблема осталась, то, пожалуйста, выполните сброс системы или восстановите заводские настройки.
11) Потребляет ли робот много энергии при постоянной зарядке?
Во время зарядки робот потребляет некоторое количество электроэнергии, но после полной зарядки он переходит в спящий режим, чтобы сохранить максимальную производительность.
12) Почему уборка по расписанию не работает?
Пожалуйста, проследите, чтобы уровень заряда батареи превышал 20%.
Как почистить датчики робота-пылесоса

За ориентацию электронного помощника в пространстве отвечают датчики и камера (в зависимости от функционального оснащения). На основе сигналов от сенсоров происходит построение кратчайшего пути до нужной точки, а также выявление преград, подсчет пройденного расстояния и т.д. Когда эти элементы загрязняются, работоспособность девайса нарушается. Поэтому каждый пользователь робота-пылесоса должен знать, как почистить датчики, ведь в этом нет ничего сложного.
Где на роботе-пылесосе находятся датчики
Прежде чем приступить к уборке, нужно понять, где находятся эти элементы. Как правило, ИК-сенсоры располагаются на передней части устройства (бампере), что позволяет обходить препятствия (стены, мебель) и не врезаться в них. На многих моделях, в том числе и Xiaomi, сенсоры установлены со всех сторон робота.

Также есть гаджеты, у которых датчик расположен в верхней части корпуса: он определяет, сможет ли пылесос проехать под мебелью. А у некоторых моделей элементы стоят снизу, что определяется функционалом.
Расположение сенсоров в зависимости от типа:
- По периметру нижней части прибора установлены датчики перепада высоты.
- Ультразвуковые элементы можно увидеть через окошки в передней части.
- Обзорная камера стоит на передней панели.
Каким образом очистить датчики на роботе-пылесосе
Если ваш помощник стал близко подъезжать к мебели, ударяться о нее или другие предметы, то это указывает на необходимость осмотра и очистки сенсоров. Какой бы идеально чистой не была поверхность пола, но со временем загрязняется не только сам прибор, но и его датчики. Причем на последних может собираться на удивление довольно толстый слой пыли, который препятствует нормальной работы девайса. В этом случае датчики робота-пылесоса Xiaomi или любого другого, необходимо почистить.
Процедура проста, но требует аккуратности. Многие пользователи ограничиваются протиркой корпуса в местах установки сенсоров сухой и мягкой тряпочкой. Такие советы нередко можно встретить в сети.
Внимание! Объектив камеры следует протирать с особой аккуратностью без какого-либо усилия. Также не стоит использовать химические средства.
Однако такая процедура помогает далеко не всегда, поскольку спереди элементы установлены за защитным стеклом и для их очистки необходимо снять сам бампер. Именно в зазор между панелью и корпусом попадает много пыли. В этом случае требуется демонтировать переднюю панель, не забывая разъединить разъем, и тщательно очистить окошки и сами сенсоры от пыли. Для этого используется пылесос и мягкая кисточка. Когда пыль будет удалена, производится обратная сборка.

Если после проделанной работы гаджет по-прежнему плохо ориентируется в пространстве, бьется о стены и в целом всем своим поведением указывает на проблемы в работе, стоит обратиться за помощью в сервисный центр. Вероятнее всего возникли проблемы с самими сенсорами, которые нуждаются в проверке, а может и замене. Такую работу обычный пользователь выполнить не сможет.
Процедура чистки датчиков на роботе-пылесосе Xiaomi – необходимая мера для нормальной работы девайса, которую может сделать каждый без обращения за посторонней помощью. Осматривать сенсоры рекомендуется хотя бы раз в месяц, а может и реже, ведь все зависит от степени загрязнения пола и частоты уборки.